Rayon de braquage et surface balayée : guide visuel de la géométrie en virage

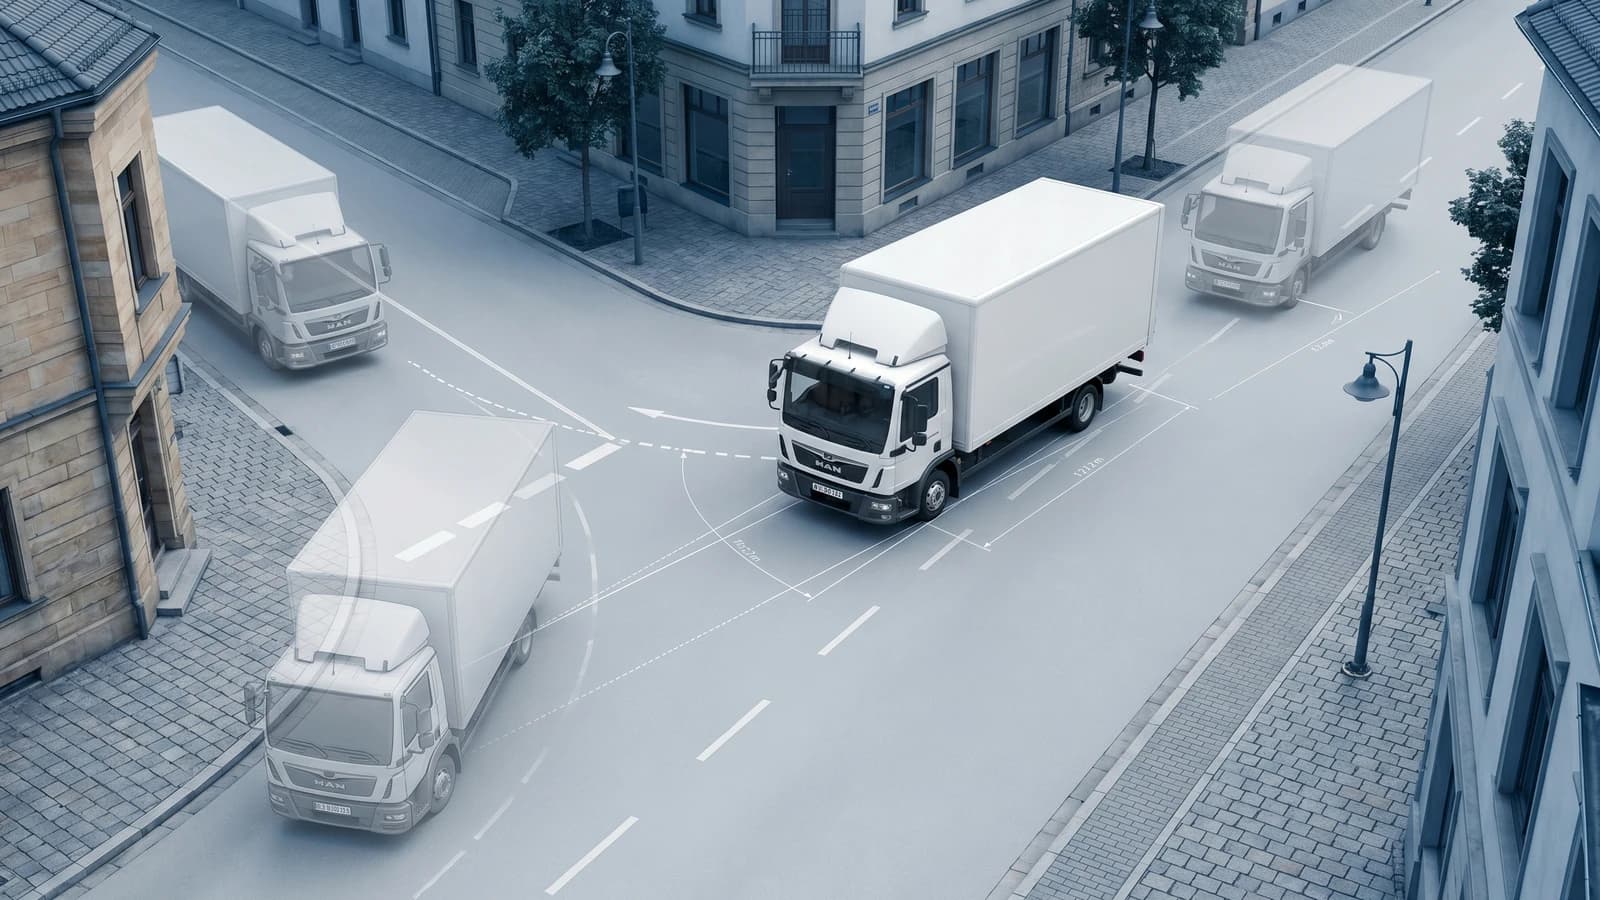
Le rayon de braquage d'un véhicule, qu'il s'agisse d'une voiture ou du véhicule de référence d'un projet, ne dit pas la place qu'il prend en virage. Les roues arrière ne suivent pas les roues avant, elles coupent la courbe par l'intérieur : c'est l'off-tracking (déport en virage), et la surface balayée est plus large que le véhicule lui-même. L'étude de giration calcule exactement cette surface, pour que chaque véhicule passe là où il doit passer : l'engin d'incendie jusqu'au poteau d'incendie, le fourgon de livraison le long d'un potelet, la benne à ordures hors de l'impasse sans monter sur la bordure.
Ce guide explique ce qu'est une étude de giration et qui en a besoin, établit la géométrie à partir de ses principes, déroule un calcul complet à la main et montre la méthode pas à pas. Aucun texte national n'est nécessaire pour le suivre : la géométrie vaut partout.
En bref. En virage stabilisé, la surface balayée par un véhicule rigide n'est bornée que par deux trajectoires de référence : celle du coin avant extérieur (bord extérieur) et celle de la roue arrière intérieure (bord intérieur : la roue, pas le coin). Une troisième, celle du coin arrière extérieur, décrit le déport arrière (tail swing) au début de chaque virage : un bref débord de l'arrière vers l'extérieur, dû au porte-à-faux arrière, quelle que soit la vitesse à laquelle on braque. Les trois se calculent à partir de cinq cotes (longueur, largeur, empattement, porte-à-faux avant, porte-à-faux arrière) et d'un rayon de giration du véhicule. Exemple chiffré plus bas.
Qu'est-ce qu'une étude de giration ?
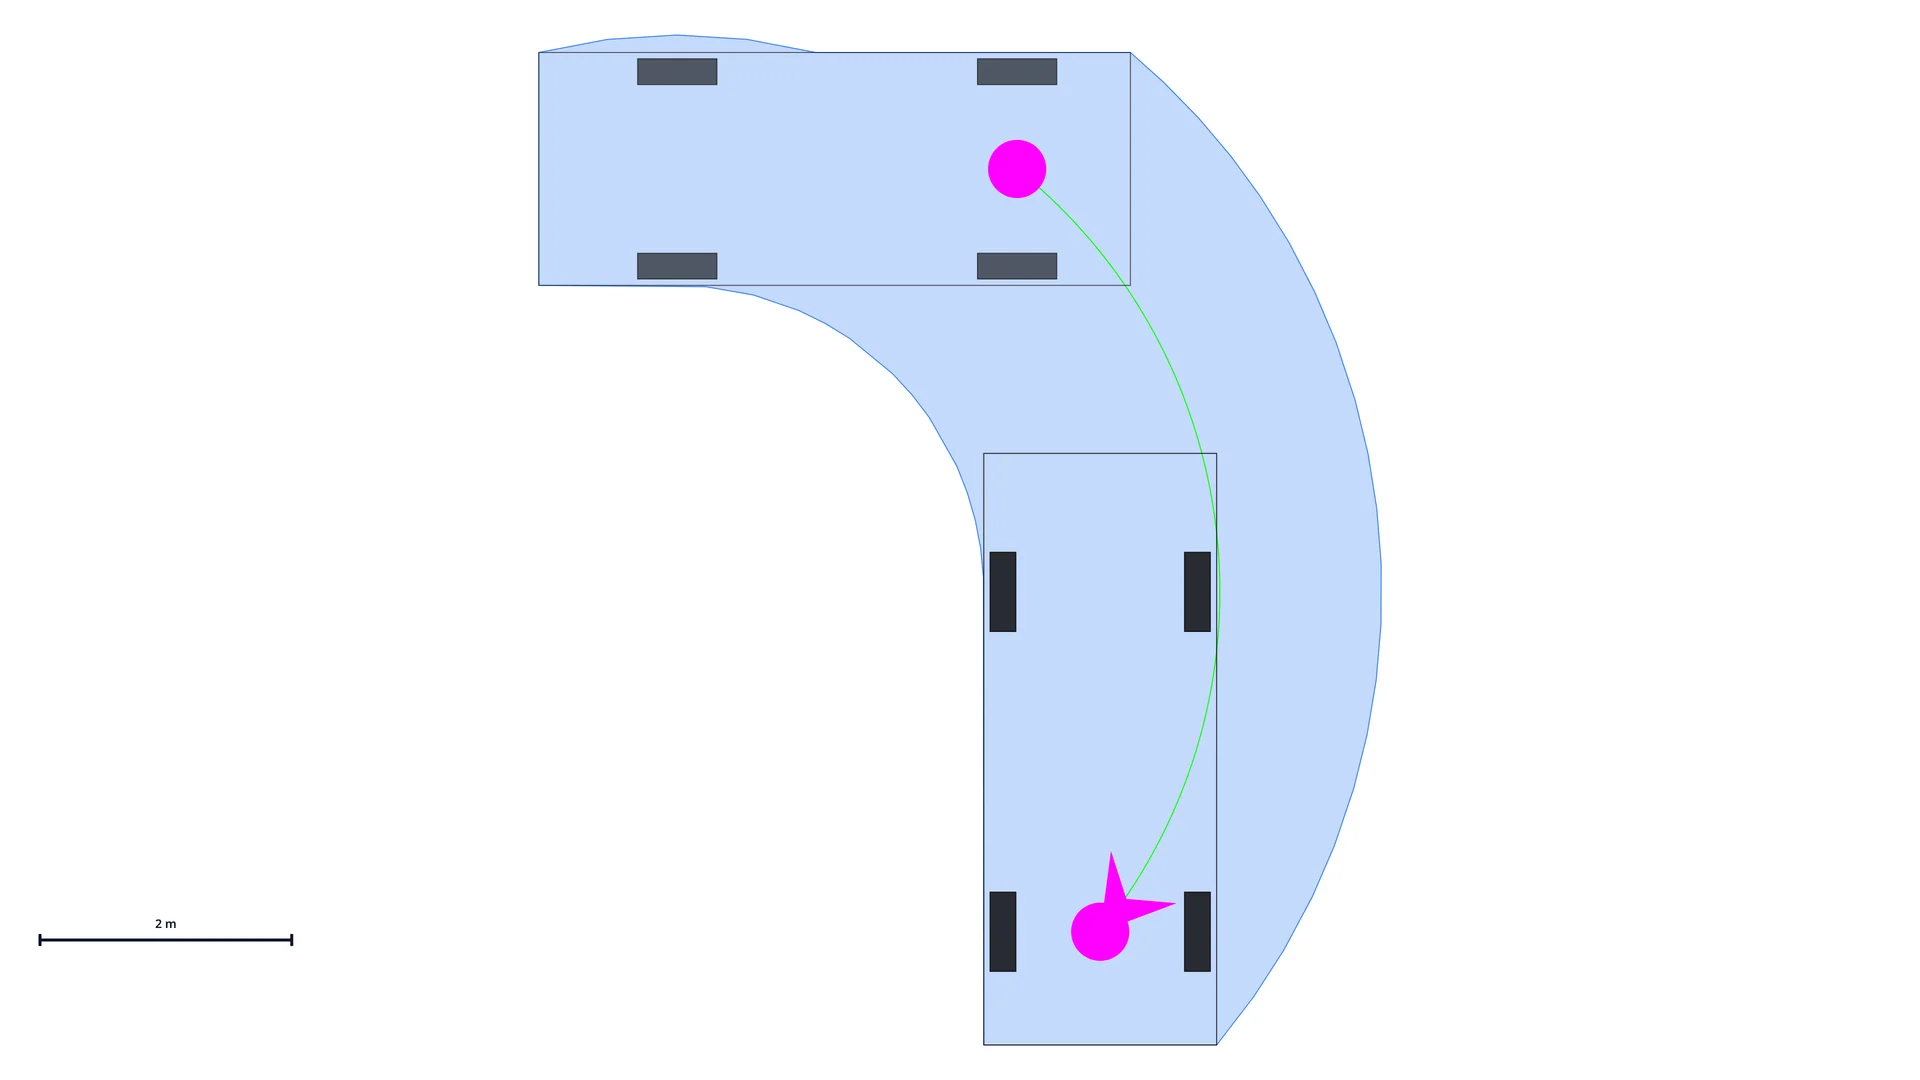
L'étude de giration (on parle aussi de calcul ou de vérification de giration) détermine la surface balayée par un véhicule : la surface qu'il occupe physiquement en virage, c'est-à-dire la réunion de toutes les positions par lesquelles passe sa carrosserie pendant la manœuvre. Le dessin qui la représente s'appelle l'épure de giration.
Elle est nécessaire parce que :
- Un carrefour, une aire de retournement pour engins d'incendie, une rampe de parking ou une ruelle ne vaut que par les véhicules qui peuvent y passer.
- La surface balayée est plus large que le véhicule, et l'écart compte : dans un virage serré, un poids lourd courant occupe environ 1,5 fois sa propre largeur.
- Sans elle, impossible de vérifier la distance aux bordures, aux murs, aux piliers, aux voitures en stationnement ou aux poteaux d'incendie.
Qui fait une étude de giration, et quand ?
L'étude de giration se situe au croisement de plusieurs métiers. Les ingénieurs routiers et les bureaux d'études VRD (voirie et réseaux divers) la font sur les carrefours, les giratoires et les arrêts de bus. Les architectes et les aménageurs la font sur les entrées, les parkings et les cours de livraison. Promoteurs et logisticiens s'en servent pour prouver qu'un site fonctionne avant de s'y engager. Les cas typiques :
- Carrefours et giratoires : vérifier que le véhicule de référence effectue chaque mouvement autorisé sans empiéter sur la voie opposée ni monter sur les îlots séparateurs.
- Parkings et rampes : vérifier que les voitures atteignent réellement les places et que rampes et hélicoïdes fonctionnent à leur rayon minimal ; l'exemple chiffré plus bas porte justement sur cette géométrie de voiture.
- Quais et aires de livraison : le cas commercial classique, en général un porteur ou un ensemble avec semi-remorque qui recule jusqu'au quai.
- Voies en impasse et aires de retournement : les bennes à ordures doivent faire demi-tour sans longue marche arrière ; les géométries possibles sont détaillées dans l'article sur l'aire de retournement.
- Accès des secours : vérifier les voies engins et l'inscription des engins d'incendie ; les gabarits sont dans l'article sur les dimensions d'un camion pompier.
- Itinéraires de chantier et convois exceptionnels : démontrer, au cas par cas, qu'une grue, un porte-engins ou un transport hors gabarit atteint le site.
Quand devient-elle obligatoire, et plus seulement prudente ? Cela dépend du projet et de la collectivité : une vérification de giration peut être demandée dès que la praticabilité d'un accès, d'une aire de retournement ou d'une aire de livraison ne se lit pas d'évidence sur le plan. Elle prend alors le plus souvent la forme d'une pièce graphique jointe au plan, plutôt que d'un rapport autonome.
La géométrie : pourquoi la roue arrière coupe le virage
Le brevet de Rudolph Ackermann décrit comment se déplacent les roues d'un véhicule à roues directrices dans un virage. Son idée centrale :
Dans un virage, chaque roue du véhicule décrit un cercle autour d'un seul et même point, le centre instantané de rotation (CIR).
Le CIR se trouve sur le prolongement de l'essieu arrière : les roues arrière ne braquent pas, leur sens de roulement reste perpendiculaire à l'essieu. Les roues avant sont braquées exactement de sorte que leurs normales, les droites perpendiculaires à leur sens de roulement, passent elles aussi par ce CIR. Cet alignement, deux roues avant braquées d'angles légèrement différents pour que leurs normales se coupent en un point, est ce qu'on appelle la géométrie d'Ackermann.
Conséquence : chaque point du véhicule décrit son propre cercle autour du CIR. Le plus grand est celui du coin avant extérieur de la carrosserie : à cause du porte-à-faux avant, ce coin est plus loin du CIR que la roue avant extérieure, et c'est lui qui trace le bord extérieur de la surface balayée. Le plus petit est celui de la roue arrière intérieure, au droit de l'essieu, qui trace le bord intérieur. La carrosserie balaie la couronne comprise entre ces deux trajectoires.
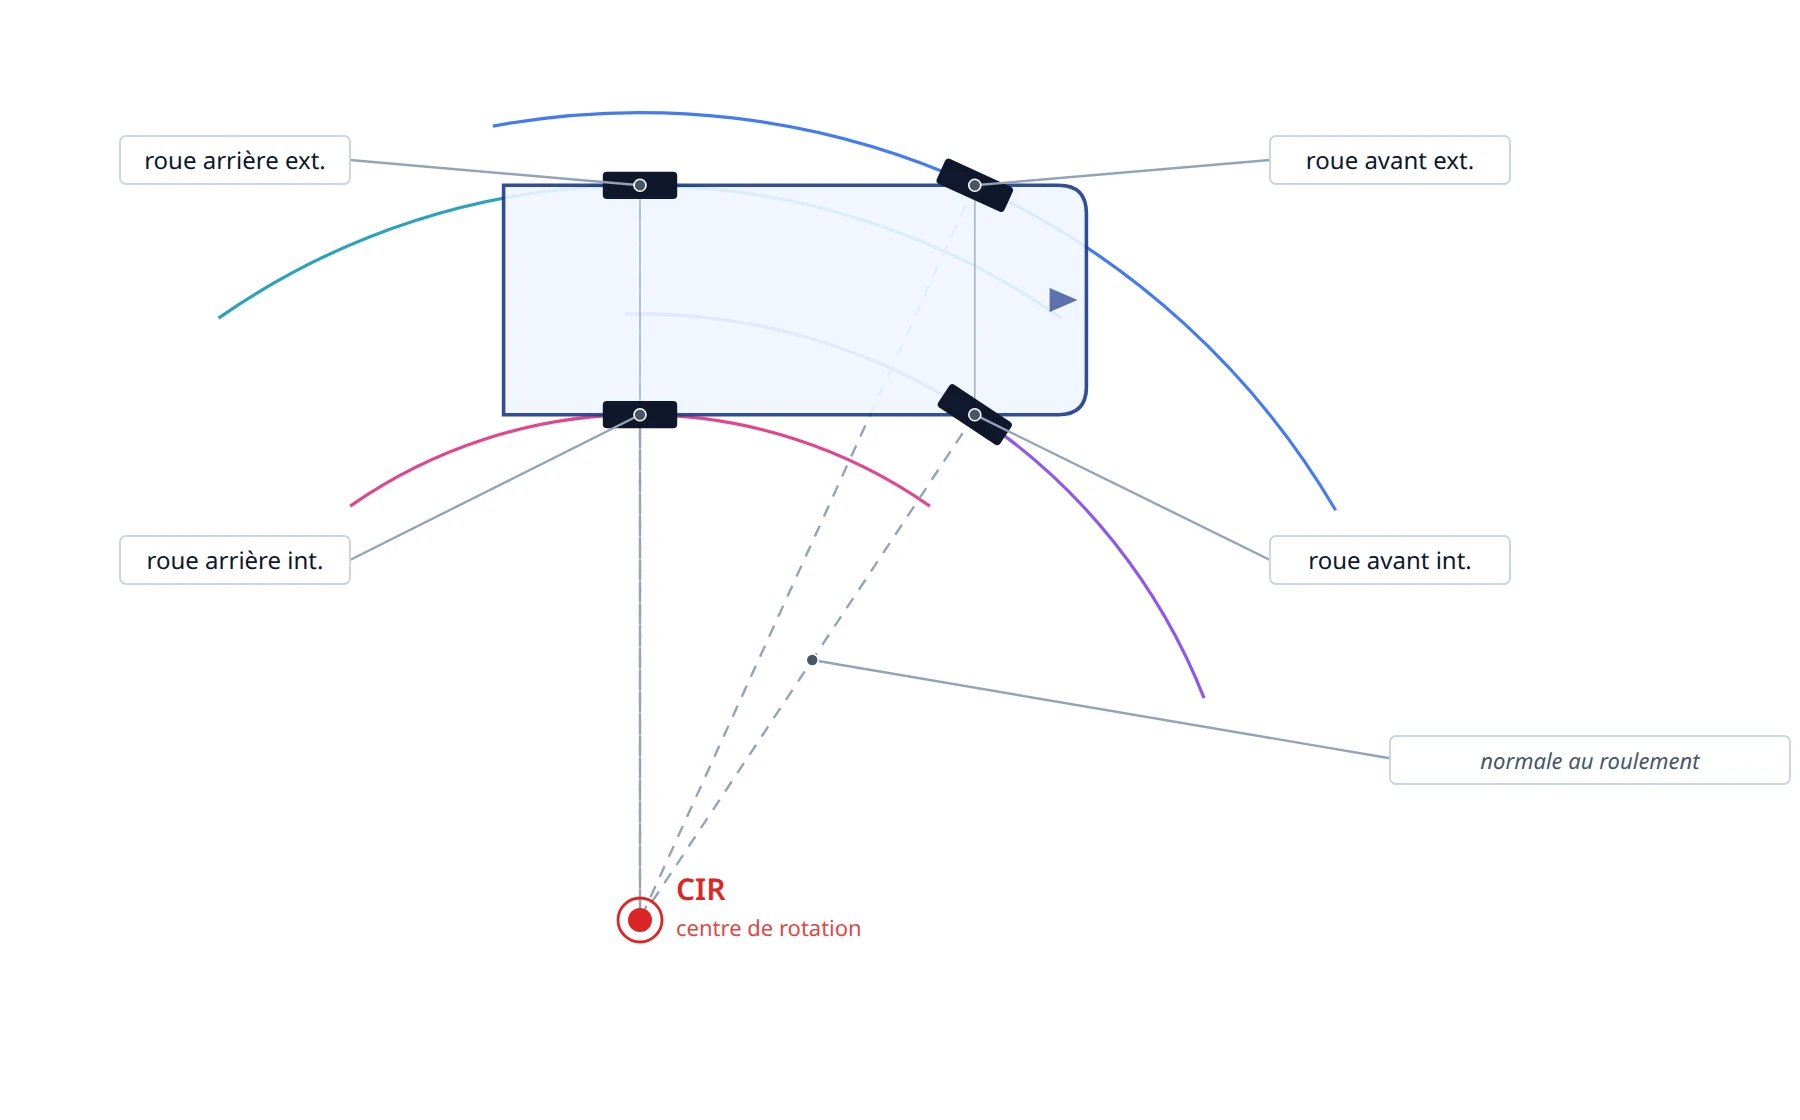
Pour qui veut les formules. Le CIR étant sur le prolongement de l'essieu arrière, notons R la distance du CIR au milieu de l'essieu arrière (le rayon de l'essieu arrière). Le rayon de la roue arrière intérieure vaut alors R − l/2, et celui du coin avant extérieur √[(R + l/2)² + (E + PAFav)²], où l est la largeur, E l'empattement et PAFav le porte-à-faux avant. Connaître l'un de ces rayons suffit à fixer tous les autres.
Les trajectoires de référence
Trois trajectoires de référence décrivent la surface balayée. Deux la bornent pendant la partie stabilisée du virage ; la troisième, celle du coin arrière extérieur, décrit un bref débord vers l'extérieur au début de chaque manœuvre.
Limites en virage stabilisé
| Référence | Ce qui la trace | Rôle |
|---|---|---|
| Trajectoire du coin avant extérieur | Le coin extérieur du pare-chocs avant | Le bord extérieur de la surface balayée. À vérifier contre les bordures, les murs et les candélabres à l'extérieur de la courbe. |
| Trajectoire de la roue arrière intérieure | La roue arrière intérieure, au droit de l'essieu | Le bord intérieur de la surface balayée. La roue, pas le coin : la roue est en retrait du coin de carrosserie, c'est donc toujours elle qui fixe la marge intérieure. |
En mouvement circulaire pur, ces deux trajectoires suffisent à dire où se trouve le véhicule. Tout le reste de la carrosserie reste dans la couronne qui les sépare.
Déport arrière
| Référence | Quand elle compte |
|---|---|
| Trajectoire du coin arrière extérieur | Au début de chaque virage, l'arrière de la carrosserie déborde brièvement vers l'extérieur de la direction initiale : c'est le déport arrière (tail swing). C'est une conséquence géométrique du porte-à-faux arrière, qui se produit quelle que soit la vitesse de braquage : même avec un braquage instantané, le coin arrière entre dans sa trajectoire circulaire depuis une position située derrière l'avant, si bien que son arc sort de la surface balayée stabilisée au moment de l'entrée. Une fois le véhicule en mouvement circulaire stabilisé, le coin arrière extérieur se trouve sur un rayon plus petit que le coin avant extérieur et reste à l'intérieur de la surface balayée. De nombreuses réglementations traitent le déport arrière comme une vérification à part (par exemple la norme PBS du NHVR, en Australie). |
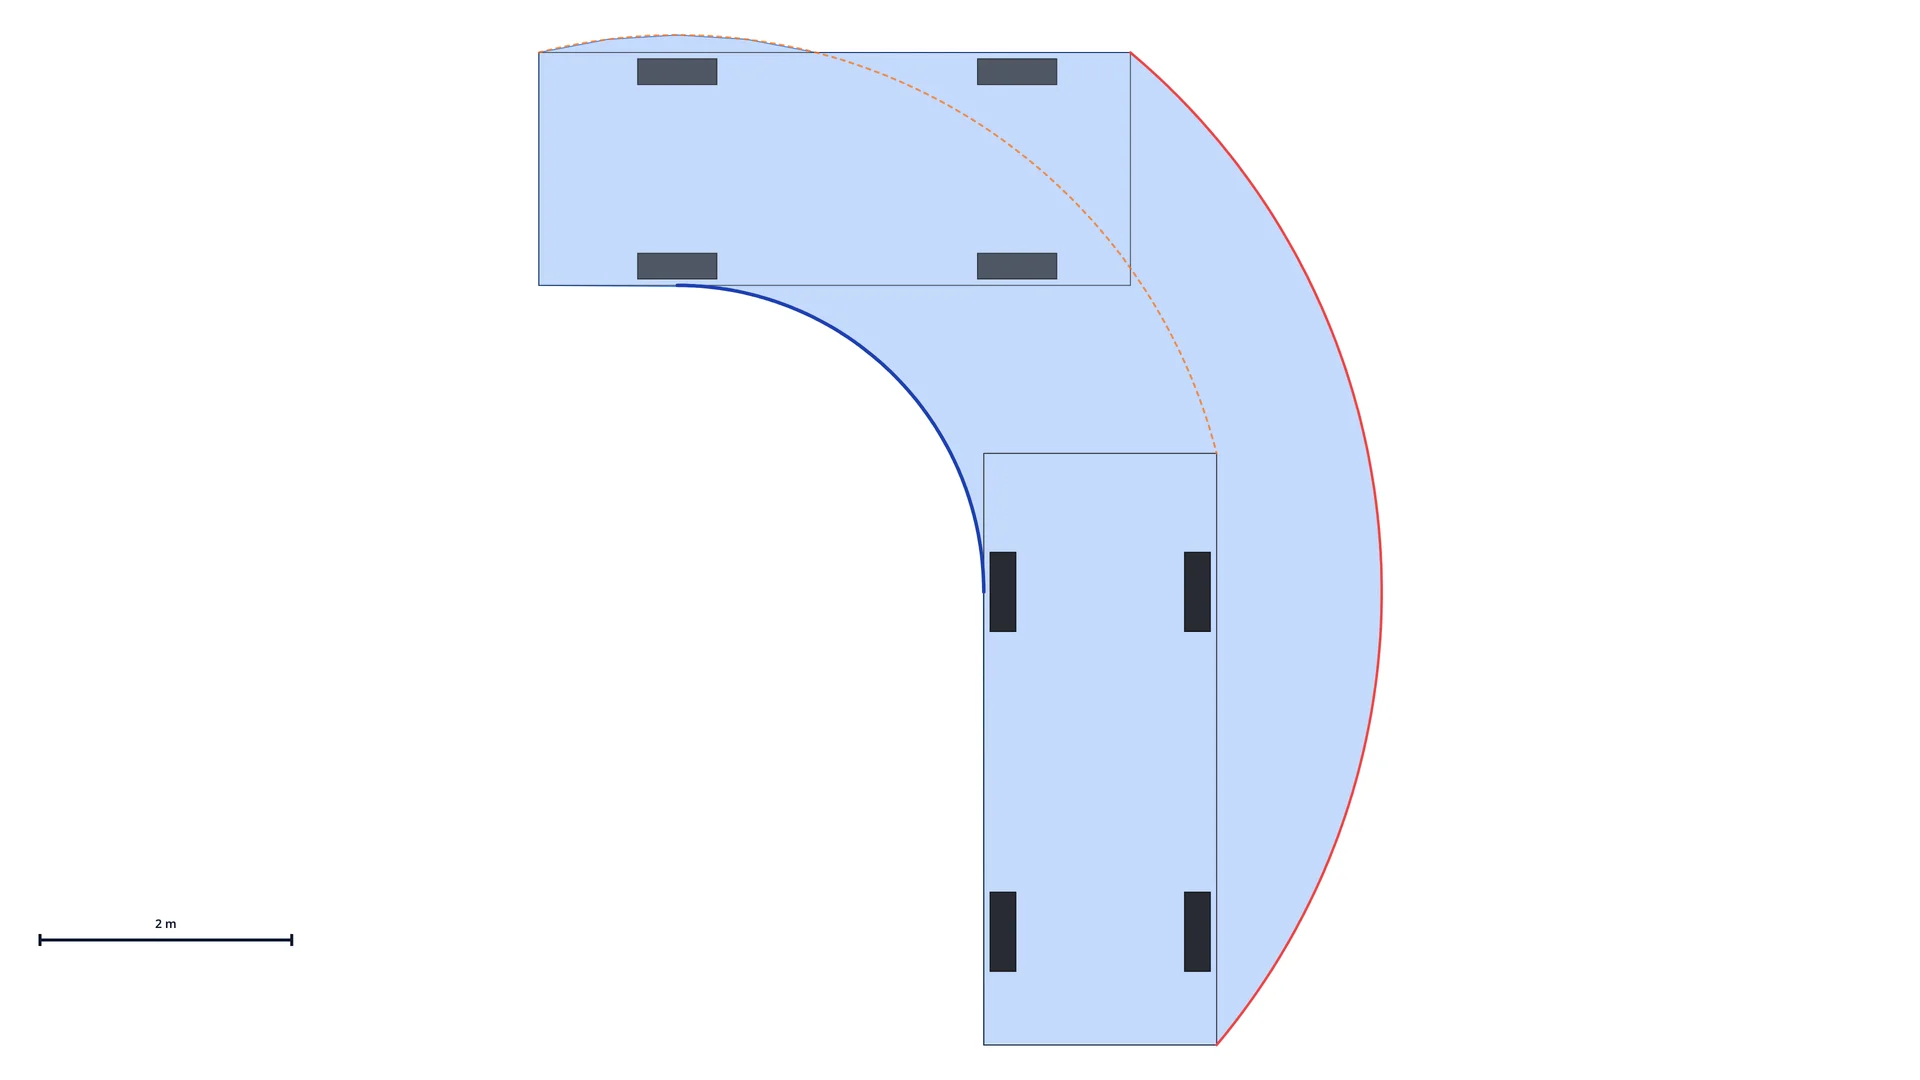
L'erreur la plus fréquente, y compris dans certaines publications, consiste à croire que le coin arrière intérieur de la carrosserie trace le bord intérieur de la surface balayée. Ce n'est pas le cas. Le coin de carrosserie est plus à l'extérieur que la roue, sa trajectoire passe donc à l'extérieur de celle de la roue. C'est la roue, pas le coin, qui fixe la marge intérieure.
Les cinq cotes nécessaires
Pour un véhicule non articulé (voiture particulière, fourgon, porteur 2 essieux, autobus), cinq cotes suffisent à décrire la géométrie d'un virage à rayon constant. Les définitions entre guillemets sont celles du guide utilisateur du logiciel GIRATION du Certu (devenu Cerema) :
| Symbole | Nom | Définition |
|---|---|---|
| L | Longueur | Longueur hors tout, de pare-chocs à pare-chocs |
| l | Largeur hors tout | « largeur de la caisse du véhicule sans les rétroviseurs » ; tenez compte des rétroviseurs si ce sont eux qui risquent de toucher |
| E | Empattement | « distance entre l'axe de l'essieu avant et l'axe de l'essieu arrière » |
| PAFav | Porte-à-faux avant | « débordement de la carrosserie par rapport à l'axe de l'essieu avant » |
| PAFar | Porte-à-faux arrière | « débordement de la carrosserie par rapport à l'axe de l'essieu arrière » |
Attention : le guide GIRATION note L la largeur ; ici, L est la longueur et l la largeur.
Le rayon de giration extérieur minimal du véhicule (le plus petit cercle qu'il puisse décrire) est fixé par l'angle de braquage maximal des roues avant : c'est une caractéristique du véhicule lui-même. Les fiches techniques de véhicules utilitaires donnent souvent un rayon ; les brochures de voitures donnent en général un diamètre de braquage, à diviser par deux.
Lisez le libellé exact, car trois valeurs différentes sont en usage. Le guide GIRATION distingue les cercles de la carrosserie (« entre murs ») de ceux des roues (« entre trottoirs »), et précise ce que désignent les fiches techniques :
| Valeur | Mesurée à | Utilisable comme rayon du coin avant |
|---|---|---|
| Rayon de balayage, « équivalent au Rayon Extérieur entre Murs » | la carrosserie | Oui ; un diamètre se divise par deux |
| Rayon extérieur entre trottoirs | le bord extérieur du pneu avant extérieur | Non, trop petit |
| Rayon de braquage, qui « s'apparente au Rayon Extérieur entre Trottoirs, mais attention mesuré au milieu du pneu » | le milieu du pneu avant extérieur | Non, plus petit encore |
À cause du porte-à-faux avant, le coin avant extérieur est plus loin du CIR que n'importe quelle roue, d'environ un demi-mètre de rayon sur une voiture. Prendre une valeur mesurée aux roues comme rayon du coin avant donne une surface balayée trop étroite : le résultat paraît plus favorable que la réalité. Si la fiche ne dit pas où la valeur est mesurée, lisez-la comme une cote entre trottoirs : c'est la lecture prudente. Pour son propre logiciel, le guide GIRATION déconseille de saisir le rayon de balayage, parce que GIRATION simplifie la forme de la carrosserie ; la réserve vaut pour ce logiciel, pas pour la valeur de la fiche.
Exemple d'étude de giration : une voiture particulière, calculée à la main
Calculons à la main les quatre trajectoires de référence d'une voiture particulière courante dans son virage à droite le plus serré. Cotes retenues pour l'exemple :
| Longueur L | 4,70 m |
| Largeur l | 1,85 m |
| Empattement E | 2,70 m |
| Porte-à-faux avant PAFav | 0,90 m |
| Porte-à-faux arrière PAFar | 1,10 m |
| Rayon de giration extérieur R_ext | 5,60 m |
Le rayon de giration extérieur de 5,60 m est la trajectoire du coin avant extérieur, mesurée depuis le CIR : c'est un rayon entre murs, pas un rayon de braquage. On remonte le calcul à partir de là.
Étape 1 : le rayon de l'essieu arrière
Le coin avant extérieur se trouve à (E + PAFav) = 3,60 m en avant de l'essieu arrière et à l/2 = 0,925 m à l'extérieur du milieu de l'essieu arrière. Par le théorème de Pythagore :
R_ext² = (R_AR + l/2)² + (E + PAFav)²
5,60² = (R_AR + 0,925)² + 3,60²
31,36 = (R_AR + 0,925)² + 12,96
(R_AR + 0,925)² = 18,40
R_AR + 0,925 = 4,29
R_AR = 3,36 m
Le milieu de l'essieu arrière décrit donc un cercle de 3,36 m de rayon autour du CIR.
Étape 2 : la roue arrière intérieure
La roue arrière intérieure se trouve à une demi-largeur de véhicule à l'intérieur du milieu de l'essieu arrière :
R_roue_int = R_AR − l/2 = 3,36 − 0,925 = 2,44 m
Étape 3 : le coin arrière extérieur
Le coin arrière extérieur se trouve à PAFar = 1,10 m derrière l'essieu arrière et à l/2 = 0,925 m à l'extérieur. Sa distance au CIR :
R_ext_AR = √[(R_AR + l/2)² + PAFar²] = √[4,29² + 1,10²] = 4,43 m
Étape 4 : le coin avant intérieur
Le coin avant intérieur se trouve à (E + PAFav) = 3,60 m en avant de l'essieu arrière et à l/2 = 0,925 m à l'intérieur. Sa distance au CIR :
R_int_AV = √[(R_AR − l/2)² + (E + PAFav)²] = √[2,44² + 3,60²] = 4,35 m
Résultat
| Référence | Rayon |
|---|---|
| Coin avant extérieur | 5,60 m ← donné |
| Coin arrière extérieur | 4,43 m |
| Coin avant intérieur | 4,35 m |
| Roue arrière intérieure | 2,44 m |
La surface balayée est la couronne comprise entre le cercle de la roue arrière intérieure (2,44 m) et celui du coin avant extérieur (5,60 m). Pour cette voiture, c'est une bande de 3,16 m de large, environ 1,7 fois la largeur du véhicule.
Notez que le coin arrière extérieur (4,43 m) et le coin avant intérieur (4,35 m) restent tous deux à l'intérieur de cette couronne en mouvement circulaire stabilisé. Le coin arrière extérieur devient déterminant au début du virage (déport arrière) ; le coin avant intérieur reste à l'intérieur pendant toute la manœuvre pour cette géométrie de voiture. Ce que cette bande implique pour une entrée de garage ou un accès à 90° est traité dans l'article sur le rayon de braquage d'une voiture.
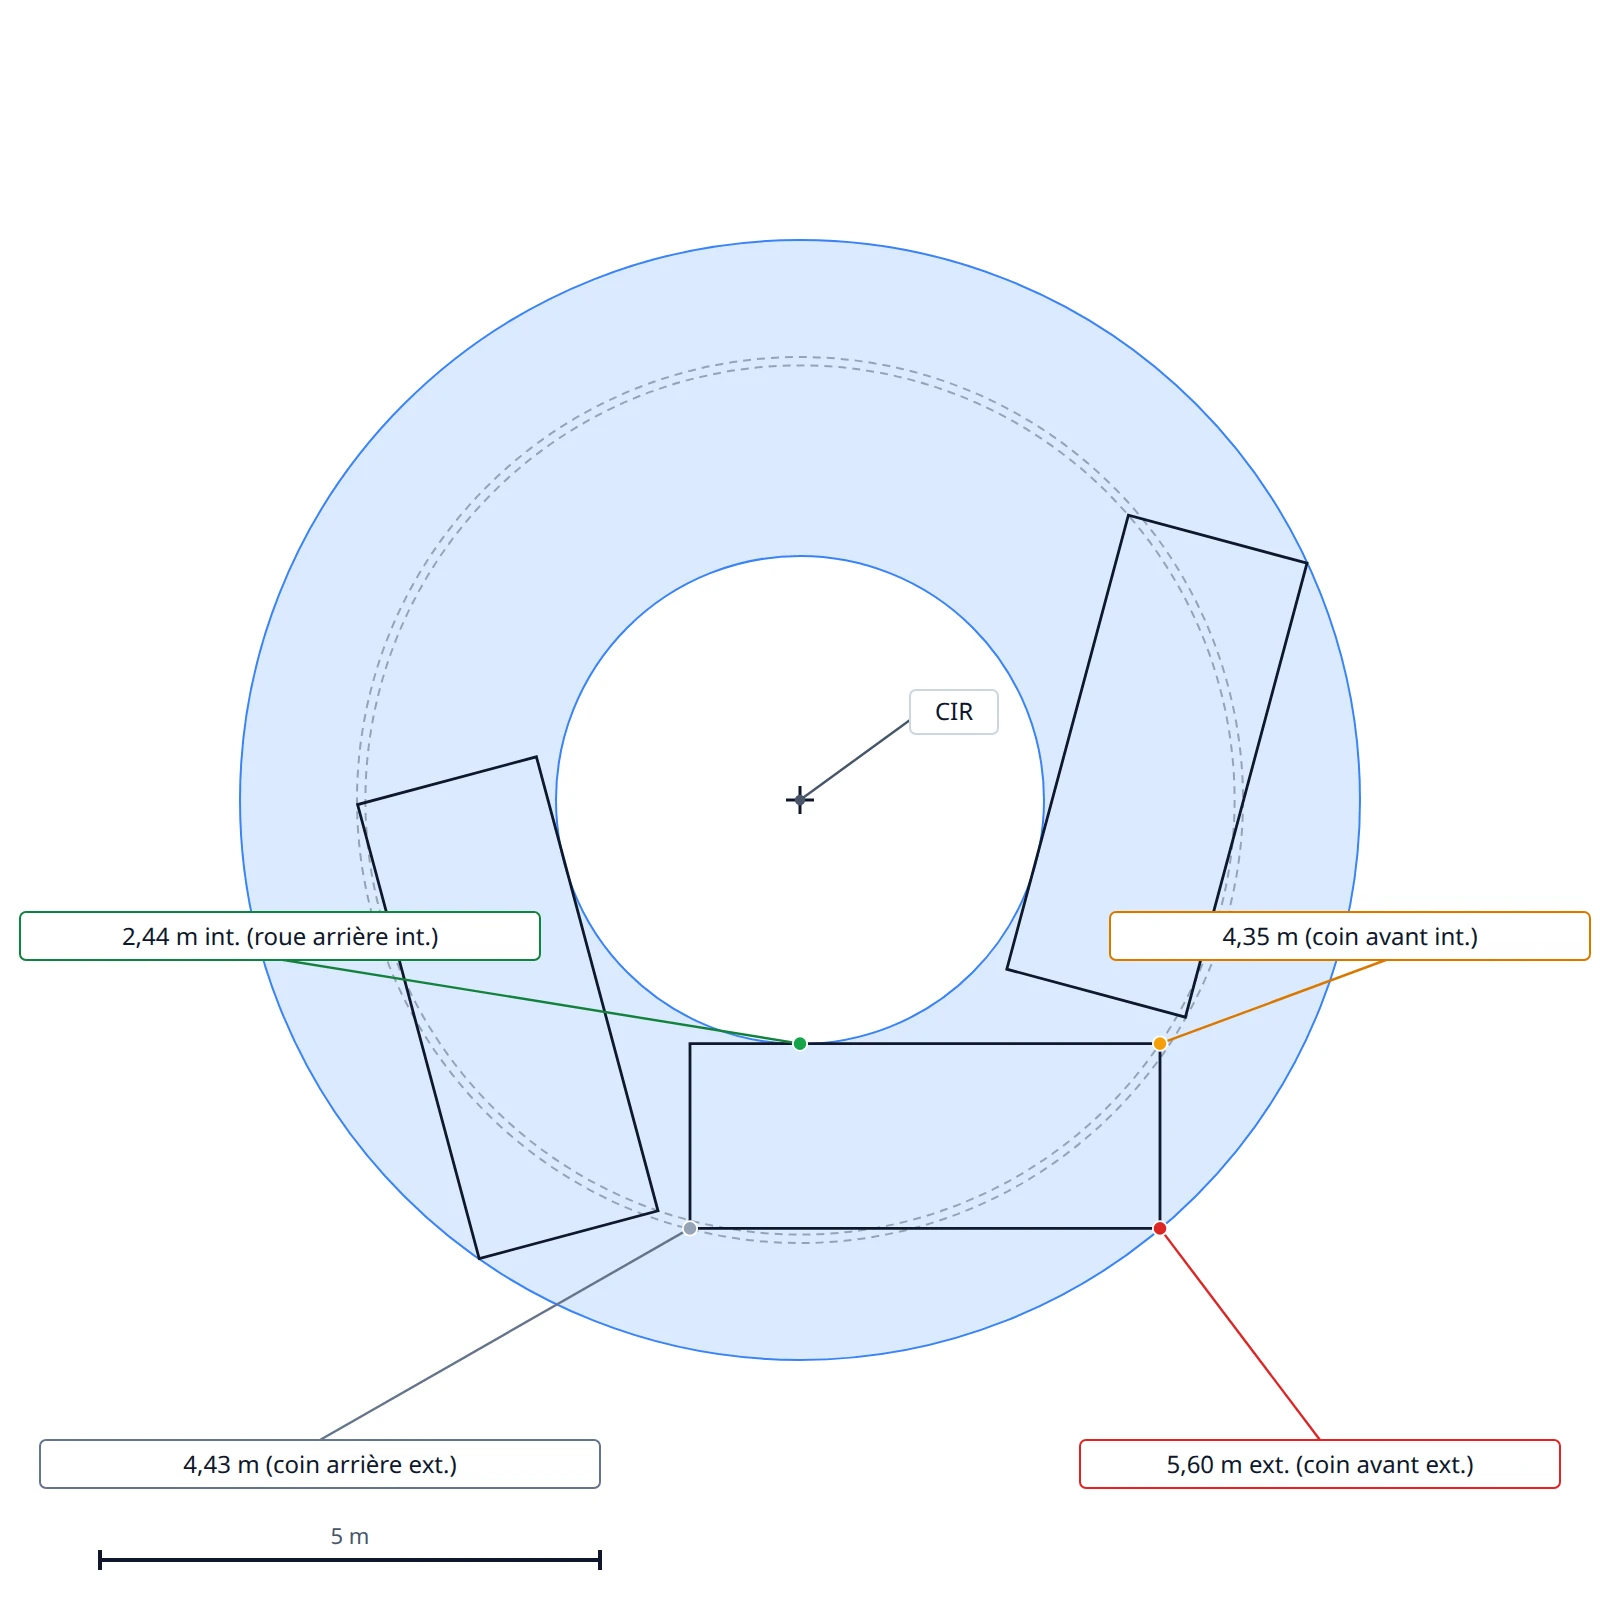
Pourquoi raisonner sur des cercles complets. Ce calcul donne le rayon du cercle complet que décrit chaque référence. Un virage réel dans un carrefour n'en utilise en général qu'un arc : le braquage est maintenu un court instant, puis relâché. Le logiciel suit l'arc réellement balayé ; les rayons calculés ici indiquent la largeur maximale, au braquage maximal.
Ce que le modèle théorique ne dit pas
Le modèle d'Ackermann à basse vitesse est exact dans son principe, mais les véhicules réels s'en écartent pour trois raisons. La plupart des vérifications réglementaires les ignorent parce qu'elles portent sur des manœuvres lentes ; il vaut quand même la peine de savoir où le modèle cesse de s'appliquer.
1. Le braquage n'est pas instantané
Le modèle suppose que l'angle des roues avant change immédiatement. En réalité, le conducteur tourne le volant en une demi-seconde à deux secondes, et pendant ce temps la trajectoire balayée est une courbe de transition, pas un arc de cercle. Pour une voiture, à l'échelle d'un plan d'aménagement, c'est négligeable : la transition n'apparaît qu'à une précision inférieure au mètre. Pour les longs véhicules articulés (semi-remorques, trains doubles), la transition compte, et les logiciels la modélisent en général explicitement ; dans PathSweeper, c'est le rôle du mode « Braquage en roulant », signalé « Pro » dans l'application : le tracé se prévisualise librement, mais l'enregistrer ou l'exporter demande le Pass Projet ou le Pass Annuel du projet.
2. À plus grande vitesse, l'arrière passe à l'extérieur
Au-delà de 30 km/h environ, le glissement des pneus devient sensible. Les roues arrière prennent un petit angle de dérive (en général 1 à 3°) qui pousse l'arrière du véhicule à l'extérieur de sa trajectoire cinématique. La surface balayée s'élargit vers l'extérieur, parfois de 0,5 m pour un poids lourd. Pour les entrées, les parkings, les accès des secours et la plupart des projets urbains, la cinématique à basse vitesse est correcte. Pour les bretelles d'autoroute, les circuits et la reconstitution d'accidents, il faut un modèle dynamique.
3. Les véhicules articulés ajoutent une deuxième surface balayée
Un véhicule articulé, tracteur routier et semi-remorque, est formé de deux corps rigides reliés par une articulation, le pivot d'attelage. Chacun suit sa propre géométrie d'Ackermann autour du même CIR, mais l'essieu arrière de la semi-remorque décrit un cercle plus petit que celui du tracteur. C'est l'off-tracking bien connu des poids lourds : la semi-remorque coupe le virage. Les bus articulés, les trains doubles et les ensembles à deux remorques cumulent cet effet ; dans un virage serré, la dernière remorque peut couper la courbe de plusieurs mètres.
La géométrie articulée ajoute une seconde subtilité. Le raccourci du véhicule rigide, « suivre les coins de la carrosserie et relier les points », ne donne plus la surface balayée exacte, parce que le point d'articulation se déplace lui-même le long de la trajectoire du tracteur pendant que la semi-remorque tourne autour de lui. À certaines phases du virage, le bord intérieur de la surface balayée par la semi-remorque n'est pas tracé par un coin, mais par un point de son flanc, en général près du groupe d'essieux arrière. Pour capter ce point du flanc, il faut échantillonner, à chaque pas de temps, de nombreux points sur tout le périmètre du véhicule et faire la réunion des positions, au lieu de s'en remettre à quatre coins. PathSweeper calcule sa surface balayée articulée de cette façon, par échantillonnage de tout le périmètre suivi d'une réunion : le raccourci à quatre coins sous-estimerait la surface balayée réelle dans les virages serrés.
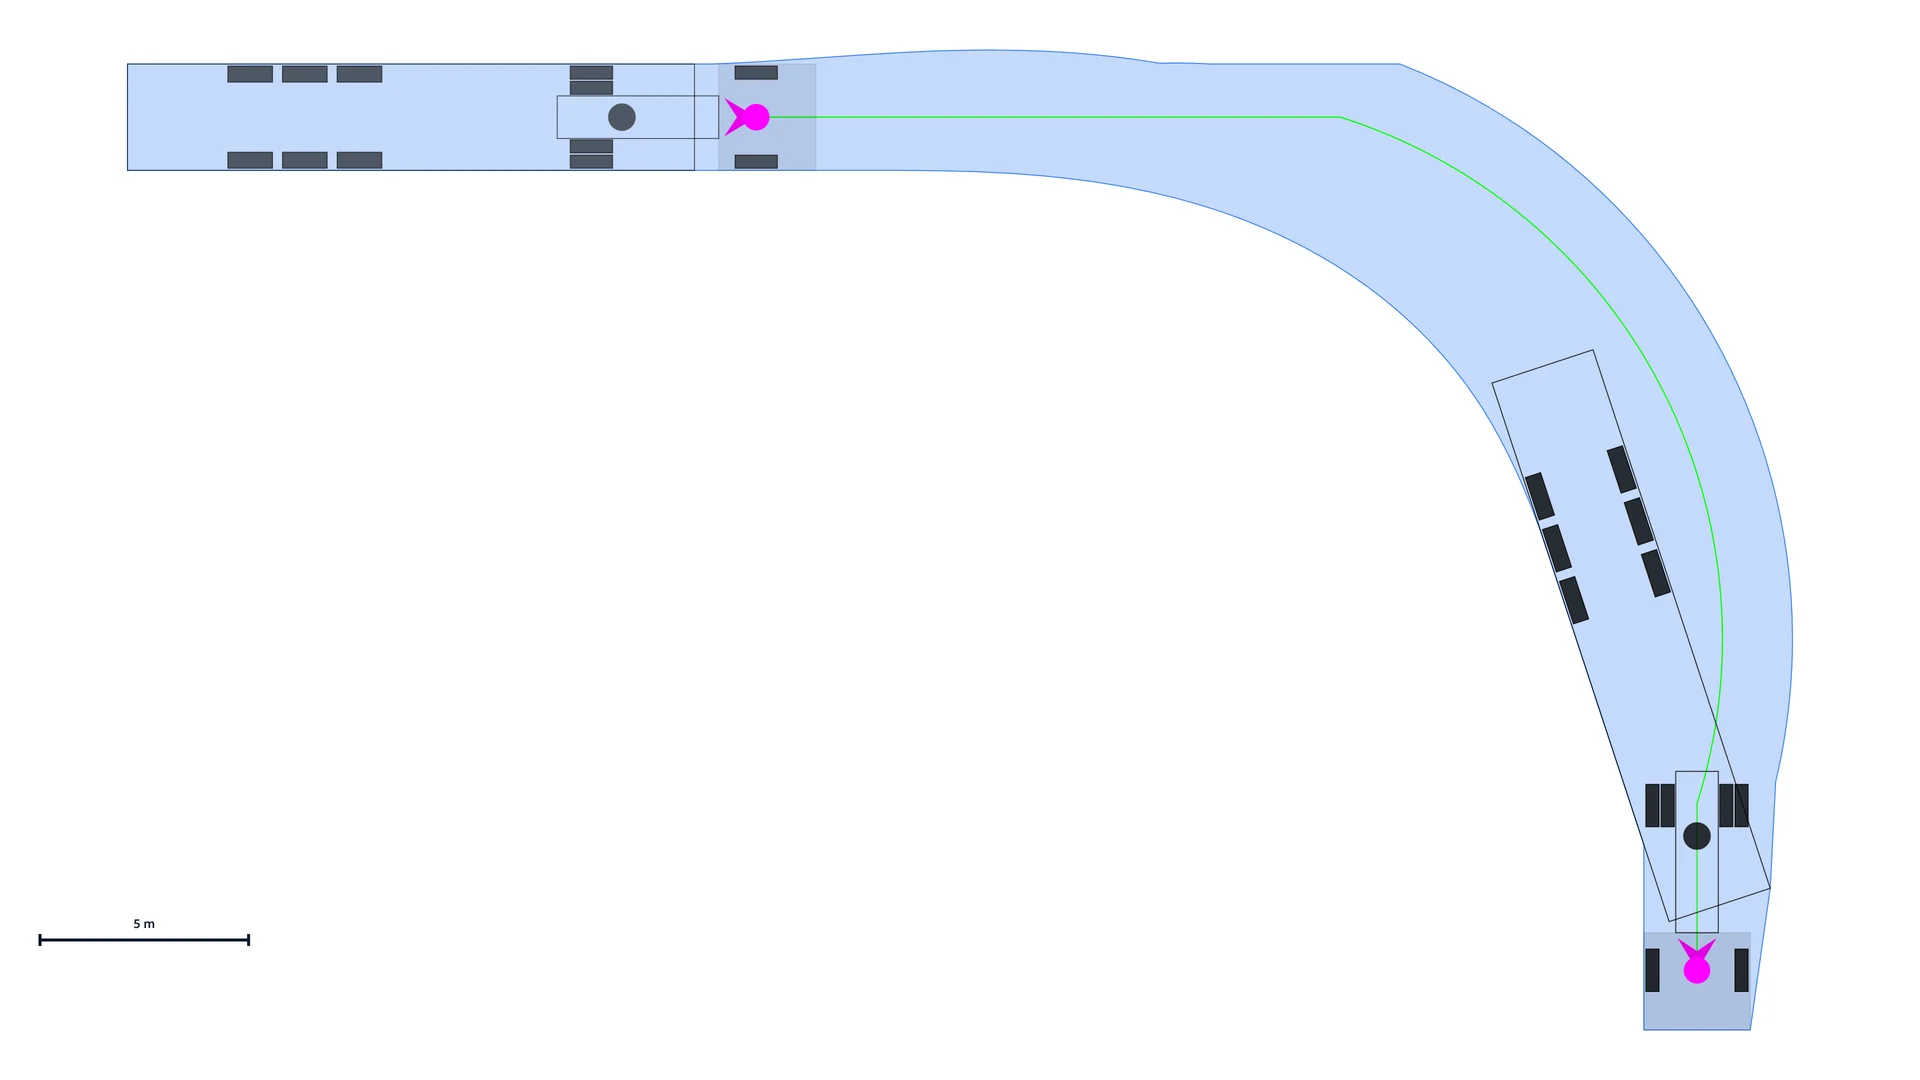
Pour ces véhicules, le calcul à la main n'est pas réaliste : un logiciel devient indispensable.
Comment faire une étude de giration, étape par étape
Quel que soit l'outil (extension CAO, outil dans le navigateur, ou la méthode papier ci-dessus pour les cas simples ; le marché est passé en revue dans notre comparatif des logiciels de giration), la démarche est la même :
- Choisir le véhicule de référence. Pas le véhicule que vous possédez : le plus grand véhicule qui doit utiliser l'espace régulièrement, ou celui que fixe l'autorité compétente. Les catalogues de véhicules de référence existent précisément pour cette étape (voir plus bas).
- Disposer d'un plan à l'échelle. Plan de masse, extrait cadastral ou levé, montrant chaque obstacle fixe : bordures, piliers, murs, arbres, places de stationnement. Sans échelle fiable, l'étude n'est qu'une illustration.
- Définir la manœuvre. Chaque mouvement réel séparément : entrée, sortie, chaque sens de circulation, et les marches arrière (mise à quai, sortie en recul) comme vérifications distinctes.
- Tracer la trajectoire. Celle que le conducteur suivrait vraiment, amorce du virage comprise, et non un arc de cercle idéalisé.
- Générer la surface balayée. La calculer le long de la trajectoire avec un modèle cinématique. Pour un véhicule articulé, tracteur et remorque se modélisent séparément autour de leur articulation.
- Vérifier les marges. Comparer la surface balayée aux obstacles du plan, avec une marge de sécurité de chaque côté ; une marge visible vaut mieux qu'un contact tangent.
- Documenter le résultat. Échelle, véhicule de référence nommé, flèches de sens, surface balayée et marge, sur le plan ; export en PDF, ou en DXF pour le plan CAO, selon ce que demande le dossier.
Les étapes 4 à 6 sont celles où le calcul à la main s'arrête : une trajectoire réelle n'est pas un cercle de rayon constant, et la surface balayée doit être intégrée le long de celle-ci. C'est ce que le logiciel automatise ; gratuitement et dans le navigateur, vous pouvez tracer la trajectoire directement dans PathSweeper sur votre plan importé.
Ce que doit montrer une épure de giration
L'étape 7 mérite qu'on s'y arrête, car l'épure de giration (le dessin lui-même) est ce que le service instructeur voit réellement, et une épure est plus souvent refusée pour une information manquante que pour une géométrie fausse. Une épure de giration recevable montre :
- L'échelle, indiquée et dessinée (une échelle graphique survit à un redimensionnement du PDF, une échelle numérique seule, non)
- Le véhicule de référence, nommé sur la planche avec ses cotes principales
- La trajectoire parcourue avec des flèches de sens, pour distinguer la marche avant de la marche arrière
- La surface balayée elle-même, visuellement distincte du contour du véhicule
- La marge par rapport aux bordures, aux murs, aux piliers et aux véhicules en stationnement
- Une manœuvre par planche lorsque plusieurs manœuvres superposées deviendraient illisibles
Les FIG. 1 et 4 ci-dessus sont exactement ce type de schéma : surface balayée, trajectoires de référence et cotes sur un seul dessin. Si votre collectivité impose ses propres règles de présentation des plans, elle demandera en général ces mêmes éléments, plus un cartouche.
Du papier à PathSweeper
Les chiffres ci-dessus montrent qu'une simple voiture demande déjà cinq cotes en entrée et donne quatre rayons en sortie. Une vraie tâche de conception se réduit rarement à un cercle de rayon constant : c'est une suite de virages de rayons variables, parfois avec des marches arrière, sur un vrai plan avec des bordures, des voitures stationnées, des piliers et des arbres. Tout faire à la main est un projet en soi.
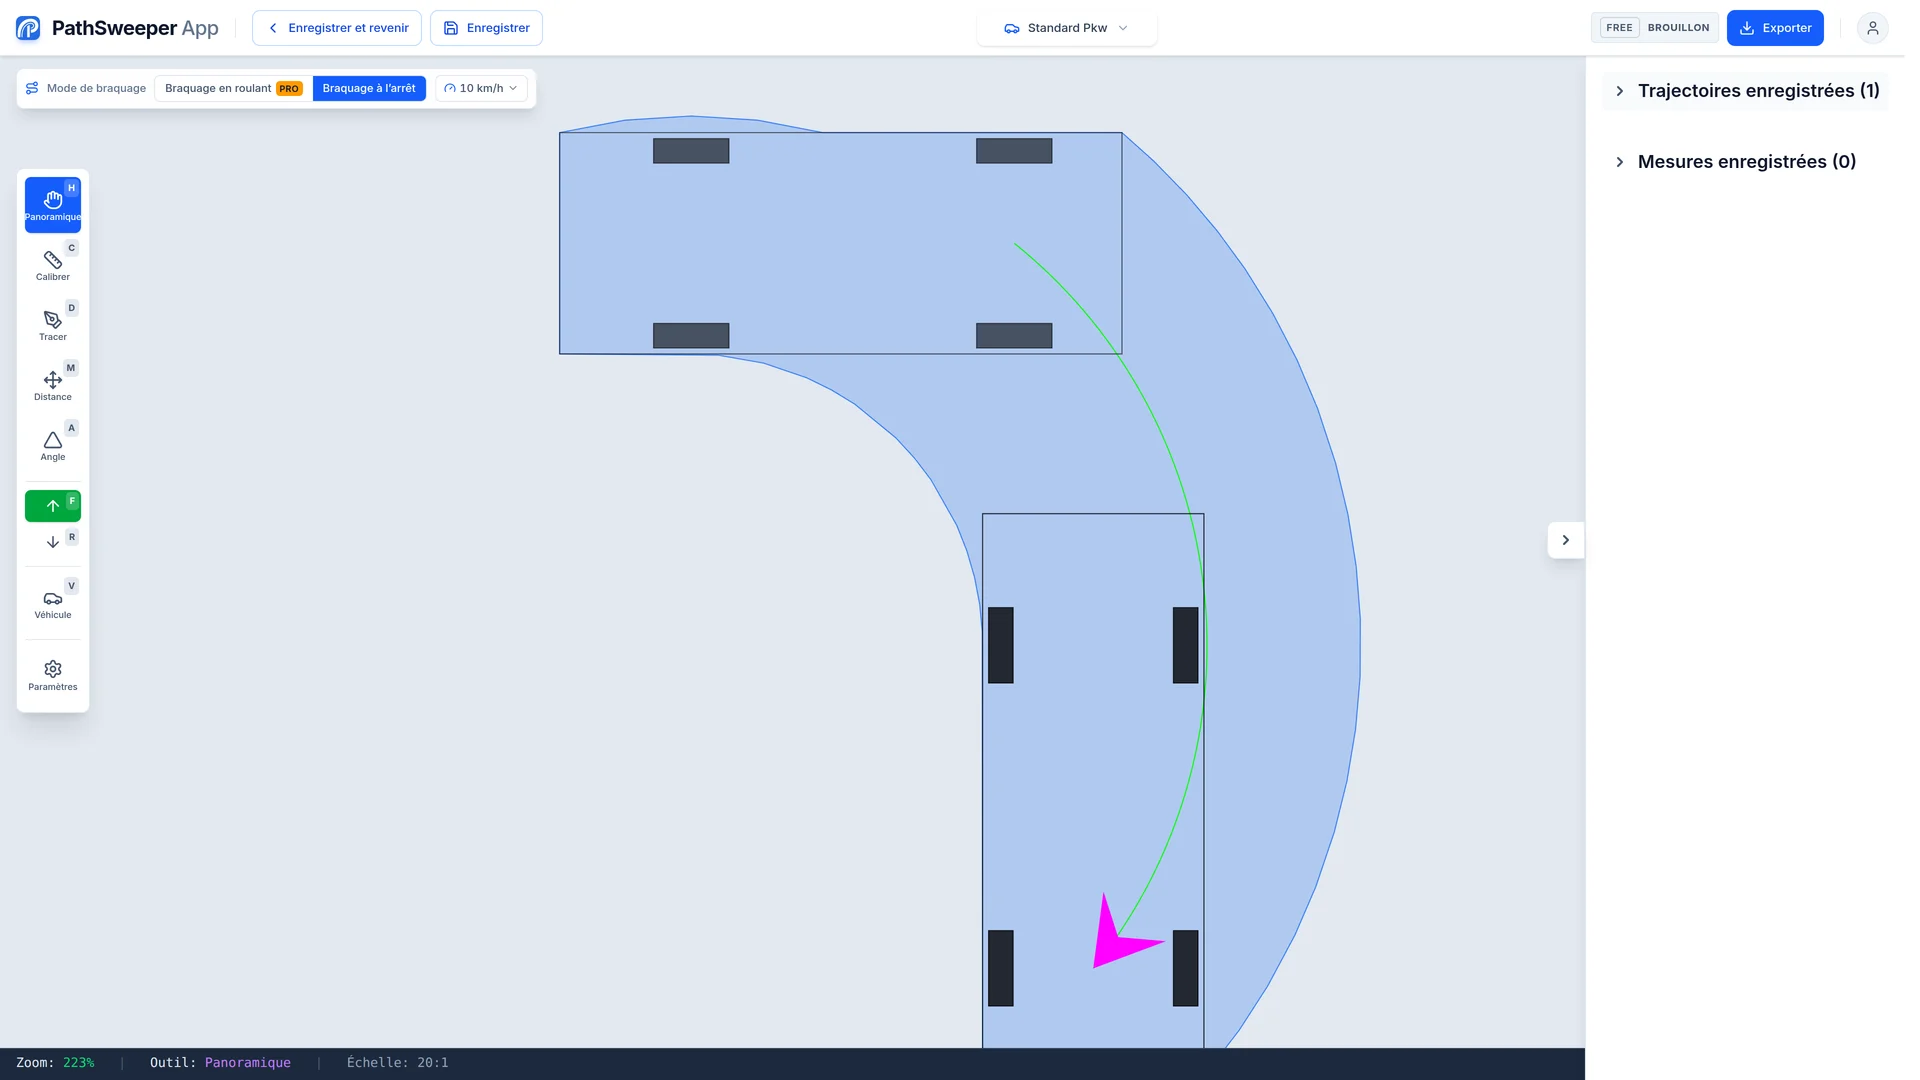
PathSweeper calcule tout cela en temps réel pendant que vous tracez la trajectoire sur votre plan importé. La même géométrie, mais en quelques secondes au lieu d'un après-midi, véhicules articulés, marches arrière et contrôle des marges sur tout le périmètre du véhicule compris.
Véhicules de référence et textes français
La géométrie est universelle, mais les véhicules et les valeurs de voirie contre lesquels on vérifie viennent de textes et de guides nationaux. En France, trois articles en font le tour :
- Les véhicules types du Certu : véhicules de référence pour épures de giration, les types de véhicules de la bibliothèque du logiciel GIRATION du Certu (devenu Cerema), et pourquoi leur rayon imprimé est un rayon entre trottoirs.
- La couronne circulaire de 12,50 m et 5,30 m : rayon de braquage camion, la limite de la directive 96/53/CE dans laquelle tout véhicule à moteur ou ensemble de véhicules en mouvement doit pouvoir s'inscrire, et les longueurs maximales du code de la route.
- La voie engins : voie engins et voie échelle, le rayon intérieur minimum de 11 mètres et la surlargeur S = 15/R de l'article 4 de l'arrêté du 31 janvier 1986 pour les bâtiments d'habitation.
Chacun de ces articles renvoie au texte officiel, consultable gratuitement.
PathSweeper fonctionne dans le navigateur, sans installation. Le moteur de giration complet, géométrie d'Ackermann exacte, véhicules articulés et export DXF avec cotes, est disponible dès aujourd'hui, et les quatre véhicules standards s'utilisent gratuitement. La bibliothèque de véhicules comprend aussi des véhicules types français (CERTU). Pour un véhicule qui n'y figure pas, saisissez les cotes imprimées dans l'éditeur de véhicules personnalisés : créer et enregistrer un véhicule personnalisé est gratuit avec un compte, l'utiliser dans un projet demande un Pass Projet ou un Pass Annuel.