旋回半径の計算:車両の軌跡と掃過範囲を幾何学から理解する

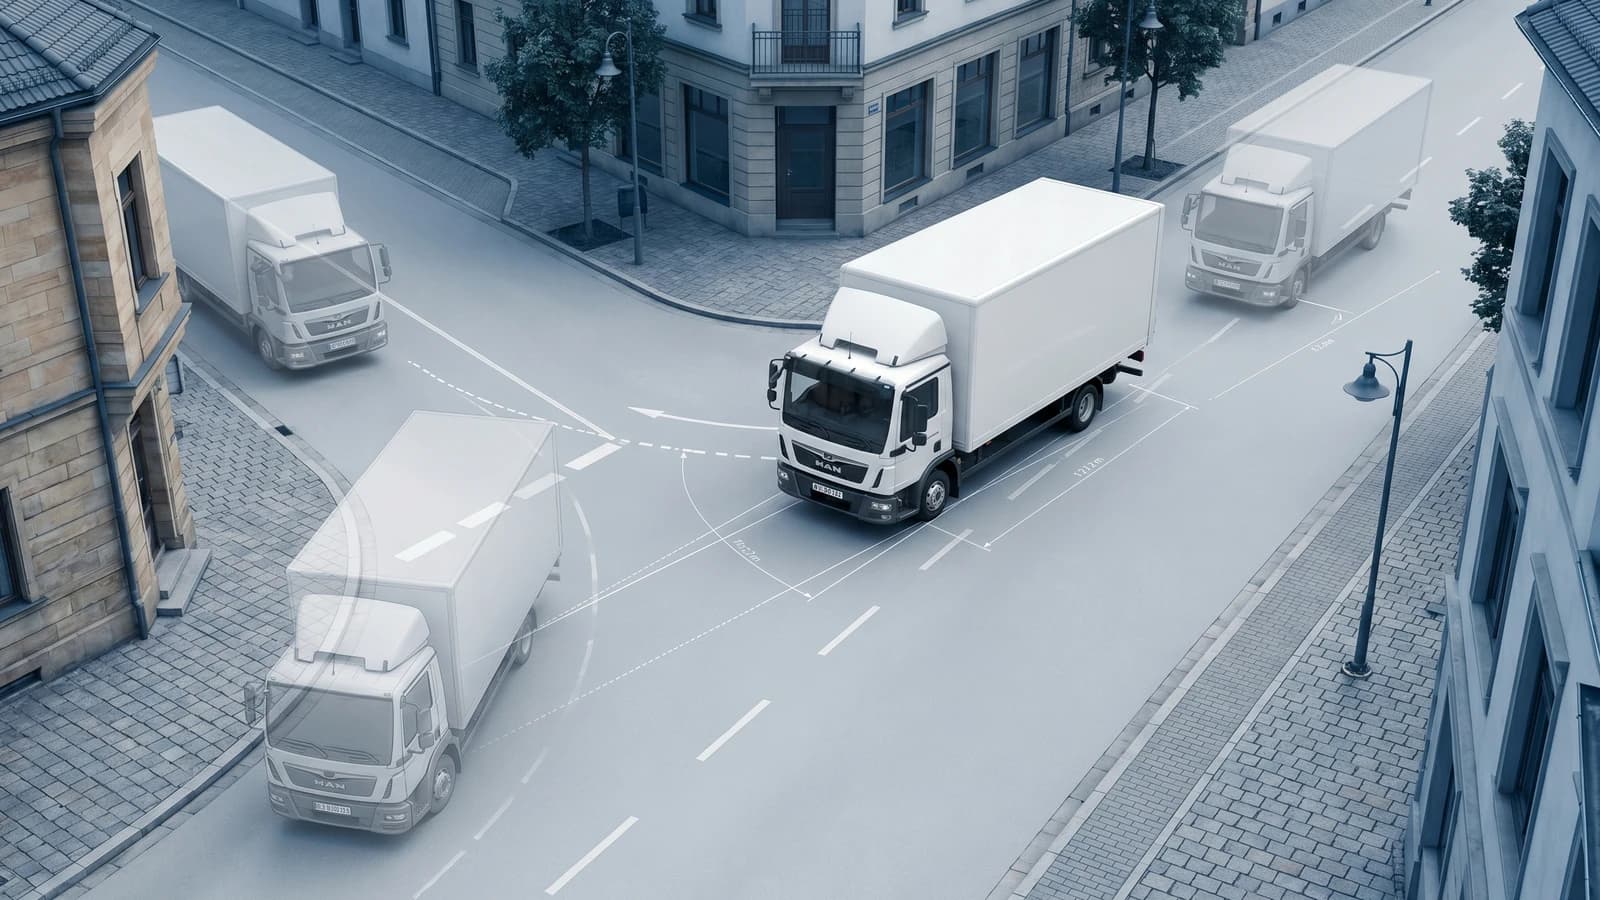
旋回半径の計算から、車両が曲がるときに占める範囲、つまり掃過範囲を求めるのが、車両の軌跡の検討です。旋回中の後輪は前輪の後を追わず、曲がりの内側を通ります。そのため、車両が通過する範囲は車幅より広くなります。道路の設計の基礎とする車両の諸元は、道路構造令の設計車両にまとめています。
消防車が消火栓までたどり着けるか、配送車が車止めに当たらないか、塵芥車が縁石に乗り上げずに行き止まり道路から出られるか。掃過範囲の検討(車両走行軌跡解析)は、これを図面の上で前もって確かめるためのものです。本稿では、この検討の中身と、誰がどんな場面で使うのかを整理し、幾何を基本から導き、紙と鉛筆で解ける計算例を示したうえで、検討の手順を順に説明します。計算そのものは、特定の国の法令を前提にしていません。旋回の幾何は、どこでも同じです。
要点 定常的に旋回している連結していない車両の掃過範囲は、2本の基準の軌跡だけで決まります。外側の境界は車体前部の外側の角、内側の境界は内側の後輪です(車体の角ではなく車輪)。3本目の車体後部の外側の角は、旋回の入り口で車体の後部が一瞬外へ振り出す後端の振り出しを決めます。これは後端オーバハングから生じる幾何学的な現象で、ハンドルをどれだけ速く切っても起きます。3本とも、全長、全幅、軸距、前端オーバハング、後端オーバハングの5つの寸法から計算できます。計算例は後半にあります。
掃過範囲の検討とは
掃過範囲とは、旋回中に車両が物理的に占める範囲で、操作のあいだに車体が通過したすべての位置を重ね合わせた面です。
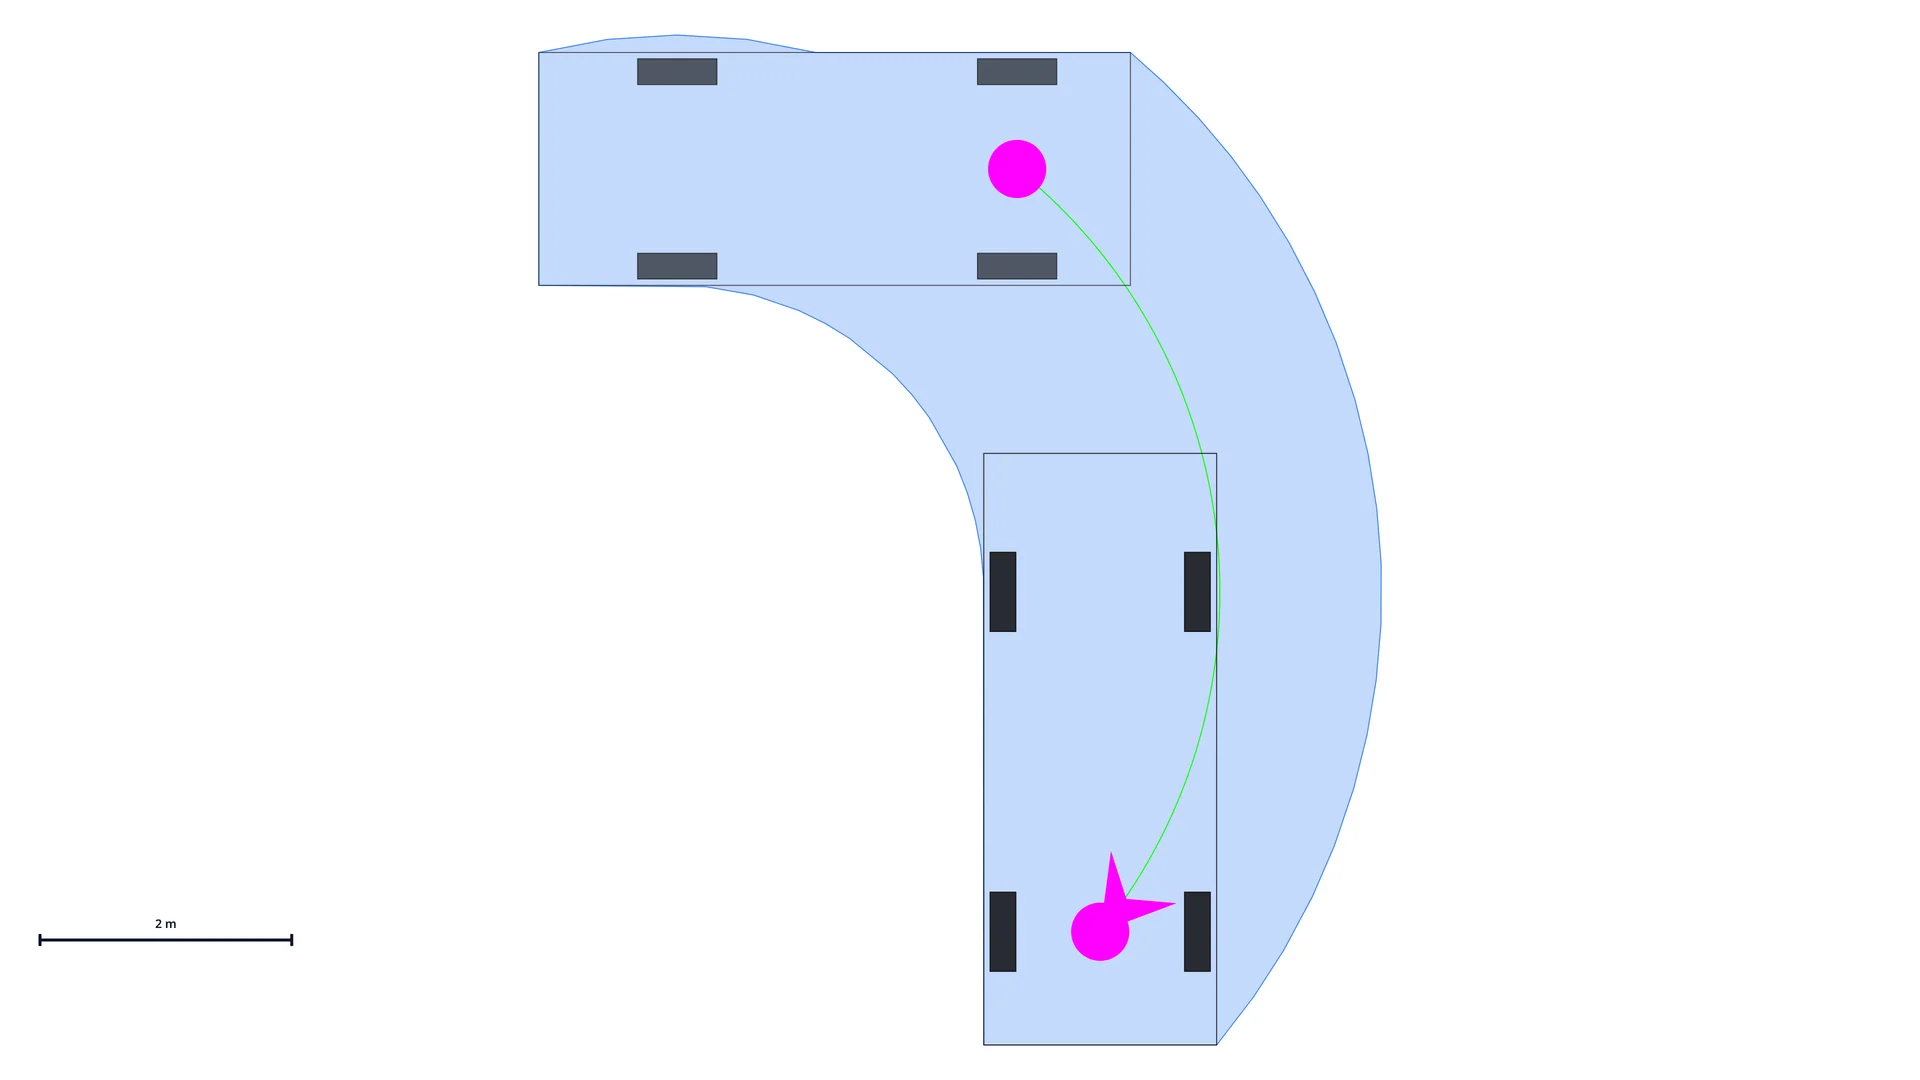
この検討が必要になる理由は3つあります。
- 交差点、消防車両の転回場所、駐車場のスロープ、狭い路地は、想定する車両が実際に通れて初めて役に立ちます。
- 掃過範囲は車幅そのものより広く、その差は無視できません。急な旋回では、一般的なトラックは自分の車幅のおよそ1.5倍の幅を占めます。
- 掃過範囲がなければ、縁石、壁、柱、駐車車両、消火栓との離れを確かめられません。
誰が、いつ使うか
掃過範囲の検討は、いくつかの職種にまたがっています。道路と交通の技術者は交差点、ラウンドアバウト、バス停で使います。建築家や敷地計画の担当者は、敷地の出入口、駐車場の配置、荷さばき場で使います。開発事業者や物流事業者は、用地を決める前にその敷地が使えることを示すために使います。代表的な場面は次のとおりです。
- 交差点とラウンドアバウト:認められているすべての右左折で、設計車両が対向車線にはみ出さず、分離帯に乗り上げないかを確かめます。
- 駐車場とスロープ:乗用車が実際に駐車区画まで届くか、スロープやらせん状の車路を、必要な半径で回りきれるかを確かめます。後半の計算例は、まさにこの乗用車の規模の幾何です。
- 荷さばき場と搬入口:商業施設での典型的な検討で、たいていはトラックやセミトレーラーがバックで接車します。
- 行き止まり道路と転回広場:塵芥車などが長い距離をバックせずに向きを変えられるかを確かめます。
- 消防車両進入路と消防活動用空地:はしご車などが進入し、活動できるかを確かめます。寸法は、所轄の消防本部の指導基準で確認してください。
- 工事用道路と特殊な車両:クレーン車、低床トレーラ、大型の輸送車両が現場まで入れるかを、その都度示す検討です。
では、いつ必須になるのか。それは案件ごとに、道路管理者や自治体、発注者が求めるかどうかで決まります。図面を見ただけでは出入口や転回場所、荷さばき場を車両が通れるかが分からないときに作る検討です。
旋回の幾何:後輪が内側を通る理由(アッカーマン幾何)
アッカーマンの名で知られる操舵の仕組みは、操舵する車両の車輪が旋回中にどう動くかを説明するものです。要点は1つです。
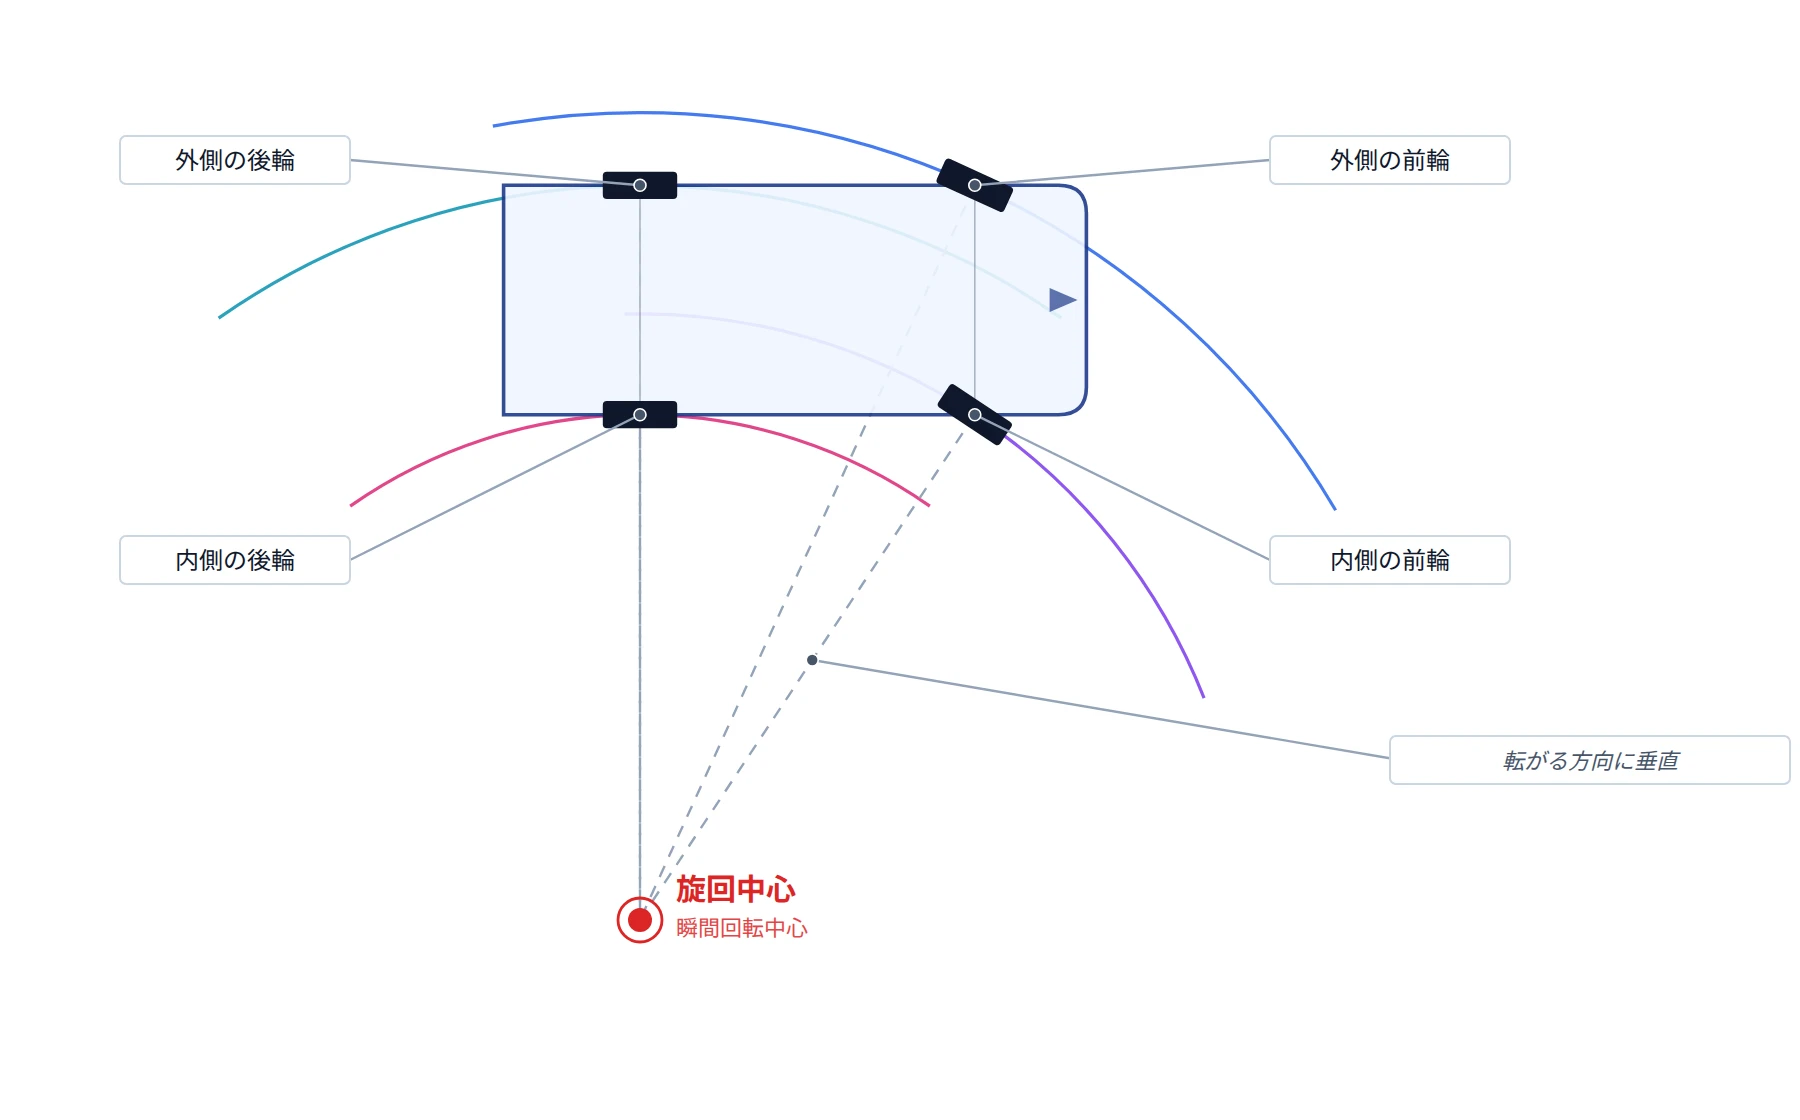
旋回中、車両のすべての車輪は、共通の1点を中心に円を描きます。この点を旋回中心(瞬間回転中心)と呼びます。
旋回中心は後軸の延長線上にあります。後輪は操舵されないので、転がる方向が車軸に垂直のまま変わらないからです。前輪は、転がる方向に垂直な線がちょうど同じ旋回中心を通るように切られます。左右の前輪がわずかに違う角度に切れ、その線が1点で交わるこの配置を、アッカーマン幾何と呼びます。
その結果、車両上のすべての点が、旋回中心のまわりにそれぞれの円を描きます。いちばん大きな円を描くのは、車体の前部外側の角です。前端オーバハングがあるので、この角は外側の前輪より旋回中心から遠く、掃過範囲の外側の境界になります。いちばん小さな円を描くのは、車軸位置の内側の後輪で、これが内側の境界になります。車体は、この2本の軌跡に挟まれた輪の形の範囲を通過します。
数式で確かめたい場合 旋回中心を後軸の延長線上に取り、旋回中心から後軸の中心までの距離をR(後軸中心の旋回半径)とします。内側の後輪の半径はR − w/2、前部外側の角の半径は√[(R + w/2)² + (wb + fo)²]です。wは全幅、wbは軸距、foは前端オーバハングです。どれか1つの半径が分かれば、残りはすべて決まります。
基準となる軌跡
掃過範囲は、3本の基準の軌跡で押さえられます。定常的な旋回の区間で範囲を決めるのは2本です。残る1本、車体後部の外側の角は、どの操作でも始めの一瞬だけ外へ振り出す範囲を決めます。
定常旋回での境界
| 基準 | 描く点 | 役割 |
|---|---|---|
| 前部外側の角の軌跡 | 前バンパーの外側の角 | 掃過範囲の外側の境界。曲がりの外側にある縁石、壁、街灯柱に対して確かめます。 |
| 内側の後輪の軌跡 | 車軸位置の内側の後輪 | 掃過範囲の内側の境界。車体の角ではなく車輪です。車輪は車体の角より内側にあるので、内側の余裕を決めるのは常に車輪です。 |
一定半径の円運動では、この2本だけで車両の位置が完全に表せます。車体の他の部分は、すべて2本に挟まれた輪の中に収まります。
後端の振り出し
| 基準 | 効いてくる場面 |
|---|---|
| 後部外側の角の軌跡 | どの旋回でも、始まりの瞬間に車体の後部は、直進していた向きより一瞬外へ振り出します。これが後端の振り出しです。後端オーバハングから生じる幾何学的な現象で、ハンドルを切る速さに関係なく起きます。ハンドルを一瞬で切ったとしても、後部の角は前部より後ろの位置から円の軌道に入るので、入り口の瞬間には定常時の掃過範囲の外側を通ります。車両が定常的な円運動に入ると、後部外側の角は前部外側の角より小さい半径を回り、掃過範囲の内側に収まります。 |
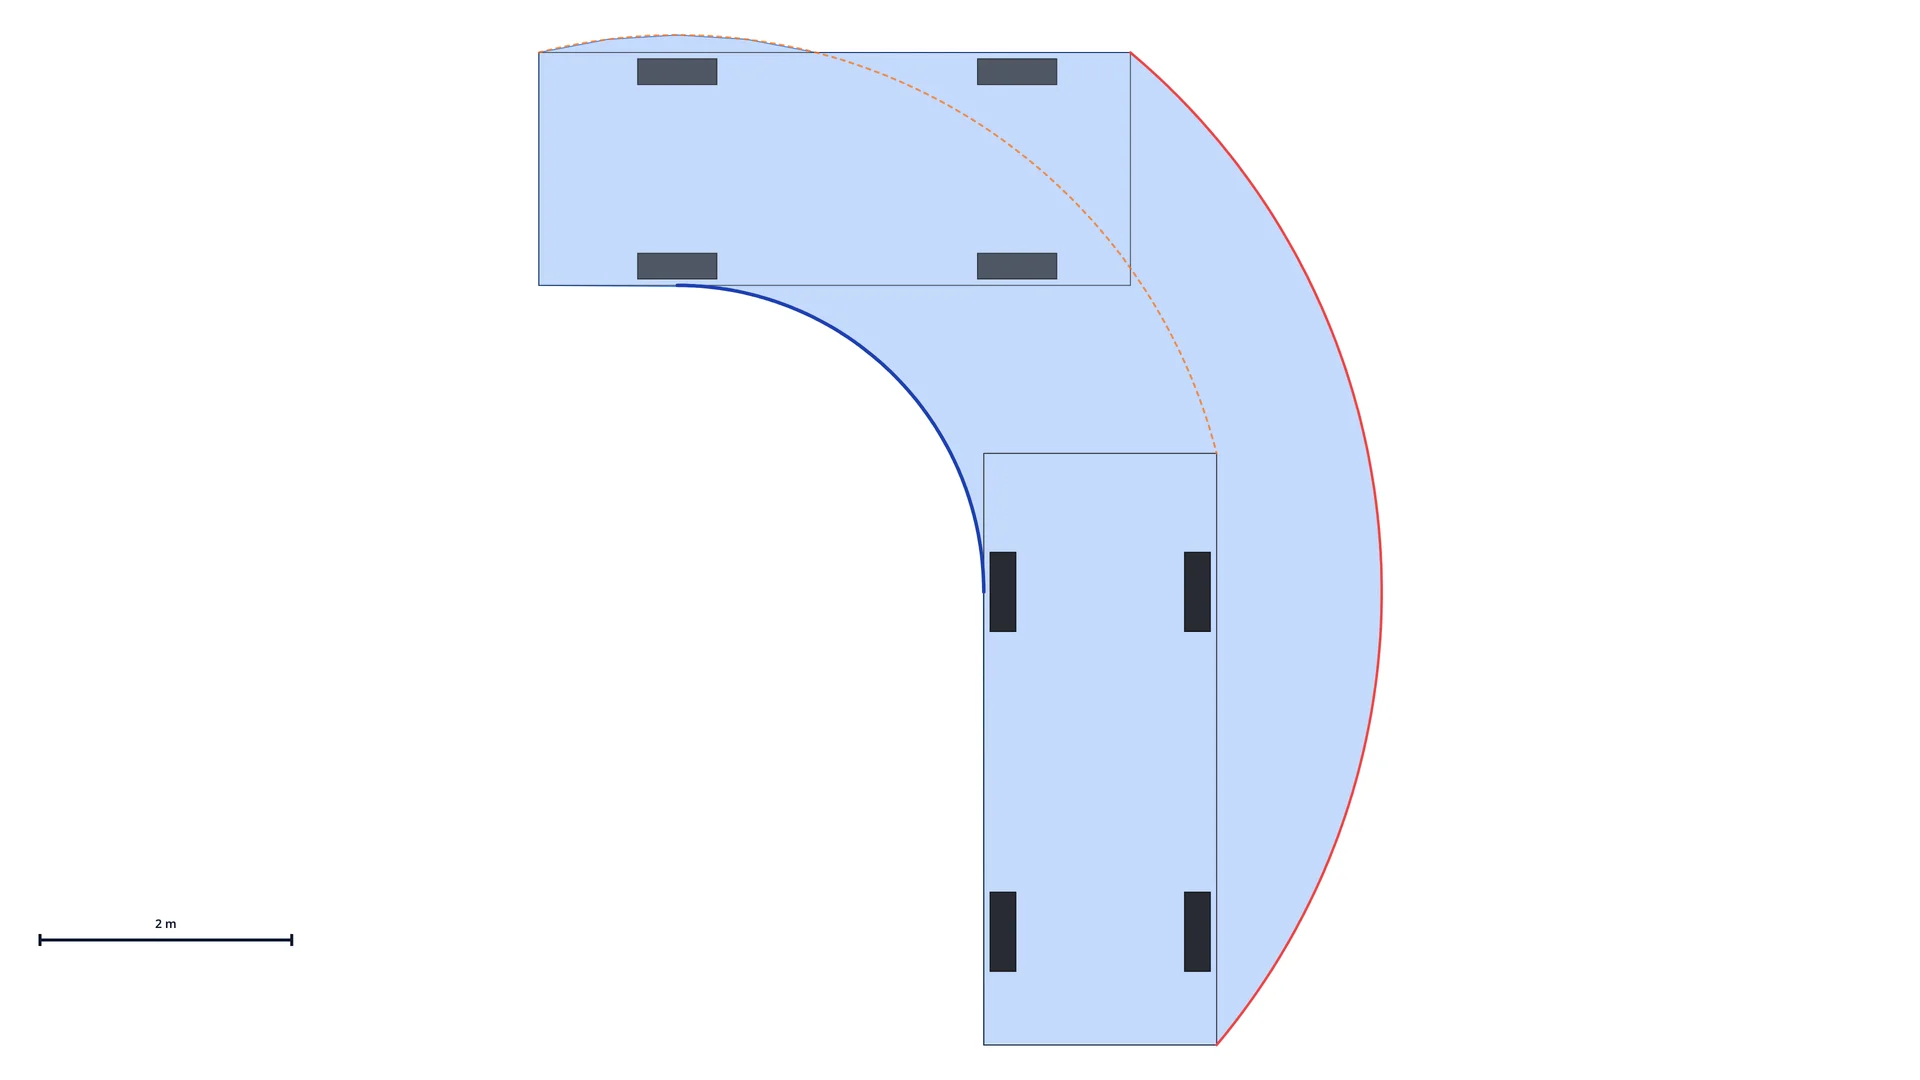
よくある誤りは、車体後部の内側の角が掃過範囲の内側の境界を決めると考えることです。そうではありません。 車体の角は車輪より外側にあるので、その軌跡は車輪の軌跡の外側を通ります。内側の余裕を決めるのは、角ではなく車輪です。
必要な5つの寸法
連結していない車両(乗用車、小型貨物車、2軸トラック、バス)なら、一定半径の旋回の幾何は5つの寸法で決まります。
| 記号 | 名称 | 説明 |
|---|---|---|
| L | 全長 | 前端から後端までの車両の長さ |
| w | 全幅 | 車両の幅。必要ならミラーを含めます |
| wb | 軸距(ホイールベース) | 前軸の中心から後軸の中心まで |
| fo | 前端オーバハング | 車体の前面から前軸の中心まで |
| ro | 後端オーバハング | 後軸の中心から車体の後面まで |
道路構造令第4条第2項の表の備考も、前端オーバハング、軸距、後端オーバハングを、同じく車軸の中心を基準に定義しています。
最小回転半径(車両が回れる最も小さい円の半径)は前輪の最大切れ角で決まり、車両そのものの性質です。海外の諸元表には、前部外側の角で測った旋回半径をそのまま載せるものもあれば、回転円の直径を載せていて半分にする必要があるものもあります。日本の諸元表や法令が示す最小回転半径は直径ではなく半径で、道路運送車両の保安基準第6条と車両制限令第3条第1項は、これを最外側のわだちで測るとしています。
どの円で測った値なのかは、表記をよく確かめてください。出回っている円は3種類あります。
| 表記 | 測る位置 | 前部外側の角の半径として使えるか |
|---|---|---|
| 車体の外側で測った回転円(ドイツのDIN 70020は、曲がりの外側へ最も張り出す車両の部分で測ると定義。wall to wallとも表記) | 車体 | 使える。直径なら半分にします |
| タイヤの外側で測った回転円(kerb to kerb) | 曲がりの外側の前輪の、タイヤの外側面 | 使えない。小さすぎます |
| 車輪の中心で測った回転円 | 曲がりの外側の前輪の中心 | 使えない。さらに小さくなります |
前端オーバハングがあるので、前部外側の角はどの車輪よりも外側を回ります。車輪で測ったどちらかの値を前部外側の角の半径として使うと、掃過範囲が細く出て、結果は実際より楽観的になります。日本の諸元表が載せる最小回転半径も、車両制限令と保安基準が定める最小回転半径も、最外側のわだち、つまり車輪の側で測った値なので、そのまま前部外側の角の半径として使うことはできません。
旋回半径の計算例:乗用車を手で解く
乗用車の掃過範囲を手で計算してみます。標準的な乗用車がハンドルをいっぱいに切って右旋回するときの、4本の基準の軌跡を求めます。寸法は、実在のフォルクスワーゲン・ゴルフやBMW 3シリーズにおおよそ近い値です。
| 全長(L) | 4.70m |
| 全幅(w) | 1.85m |
| 軸距(wb) | 2.70m |
| 前端オーバハング(fo) | 0.90m |
| 後端オーバハング(ro) | 1.10m |
| 前部外側の角の旋回半径(R_out) | 5.60m |
5.60mという旋回半径は、旋回中心から測った前部外側の角の軌跡の半径です。ここから逆算していきます。
ステップ1:後軸中心の旋回半径を求める
前部外側の角は、後軸から前方へ(wb + fo) = 3.60m、後軸の中心から外側へw/2 = 0.925mの位置にあります。三平方の定理から、次のようになります。
R_out² = (R_rear + w/2)² + (wb + fo)²
5.60² = (R_rear + 0.925)² + 3.60²
31.36 = (R_rear + 0.925)² + 12.96
(R_rear + 0.925)² = 18.40
R_rear + 0.925 = 4.29
R_rear = 3.36m
つまり後軸の中心は、旋回中心のまわりに半径3.36mの円を描きます。
ステップ2:内側の後輪
内側の後輪は、後軸の中心から車幅の半分だけ内側にあります。
R_inner_wheel = R_rear − w/2 = 3.36 − 0.925 = 2.44m
ステップ3:後部外側の角
後部外側の角は、後軸から後方へro = 1.10m、外側へw/2 = 0.925mの位置にあります。旋回中心からの距離は次のとおりです。
R_outer_rear = √[(R_rear + w/2)² + ro²] = √[4.29² + 1.10²] = 4.43m
ステップ4:前部内側の角
前部内側の角は、後軸から前方へ(wb + fo) = 3.60m、内側へw/2 = 0.925mの位置にあります。旋回中心からの距離は次のとおりです。
R_inner_front = √[(R_rear − w/2)² + (wb + fo)²] = √[2.44² + 3.60²] = 4.35m
結果
| 基準 | 半径 |
|---|---|
| 前部外側の角 | 5.60m ← 与えた値 |
| 後部外側の角 | 4.43m |
| 前部内側の角 | 4.35m |
| 内側の後輪 | 2.44m |
掃過範囲は、内側の後輪の円(2.44m)と前部外側の角の円(5.60m)に挟まれた輪の形の範囲です。この乗用車では幅3.16mの帯になり、車幅のおよそ1.7倍です。
後部外側の角(4.43m)と前部内側の角(4.35m)は、定常的な円運動のあいだは、どちらもこの輪の内側にあります。後部外側の角が効いてくるのは旋回の始まり(後端の振り出し)で、前部内側の角は、この乗用車の寸法では旋回中ずっと内側に収まります。
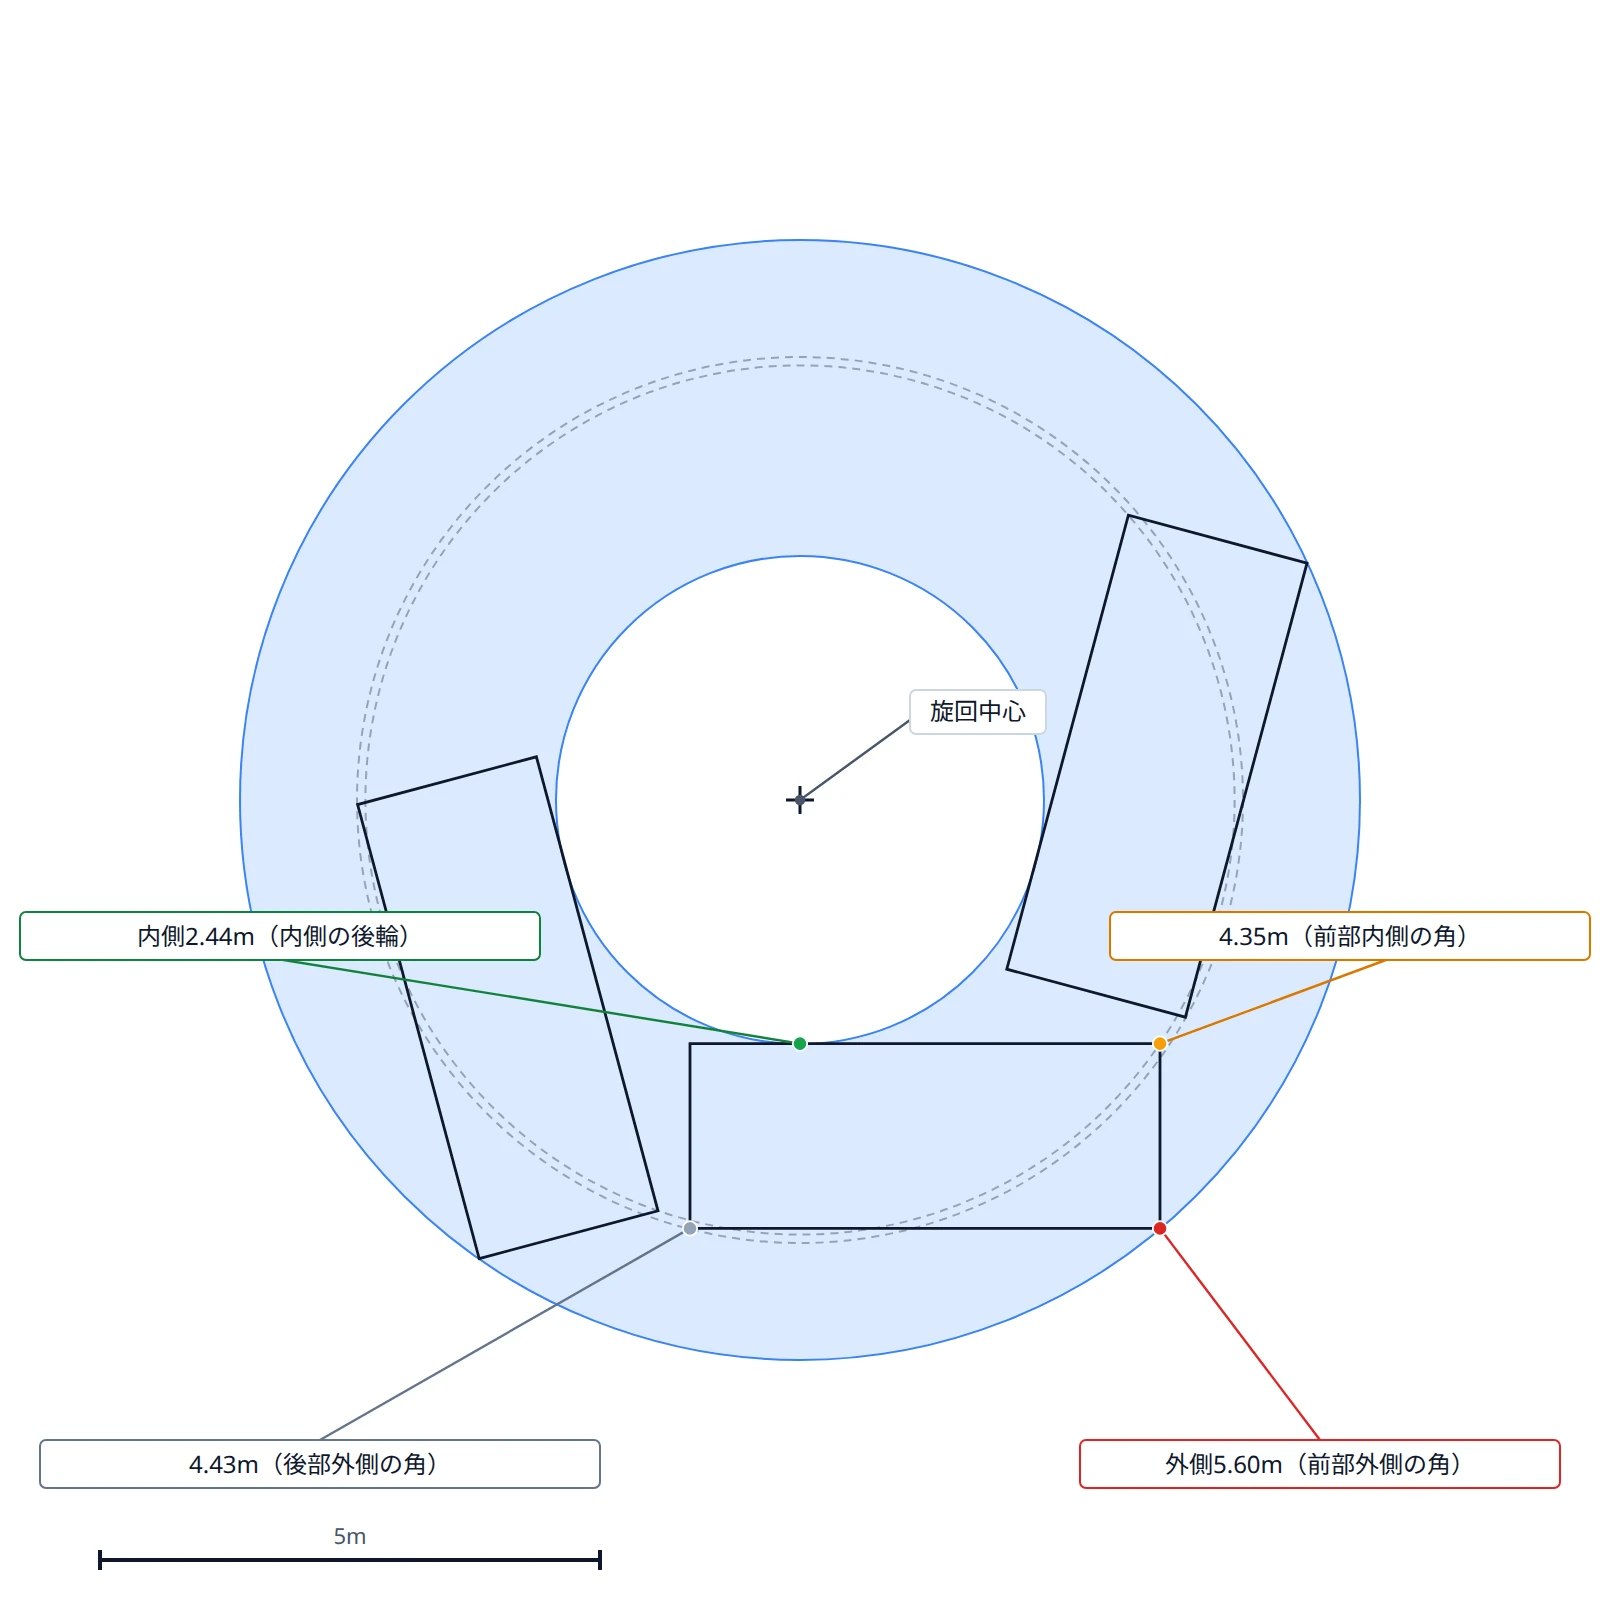
なぜ円全体で考えたのか この計算で求めたのは、各点が描く円全体の半径です。実際の交差点での旋回では、そのうちの一部の弧しか使いません(切ったハンドルを少しのあいだ保ち、また戻します)。ソフトウェアは実際に通る弧を追いますが、ここで求めた半径は、ハンドルをいっぱいに切ったときに範囲がどこまで広がるかを示します。
教科書のモデルを超える現実の要因
アッカーマンの低速モデルは原理的には正確ですが、実際の車両は3つの理由でこれからずれます。掃過範囲の検討の多くは低速の操作を対象にしているので、これらは無視されることがほとんどです。それでも、モデルがどこで成り立たなくなるかは知っておく価値があります。
1. 向きは一瞬では変わらない
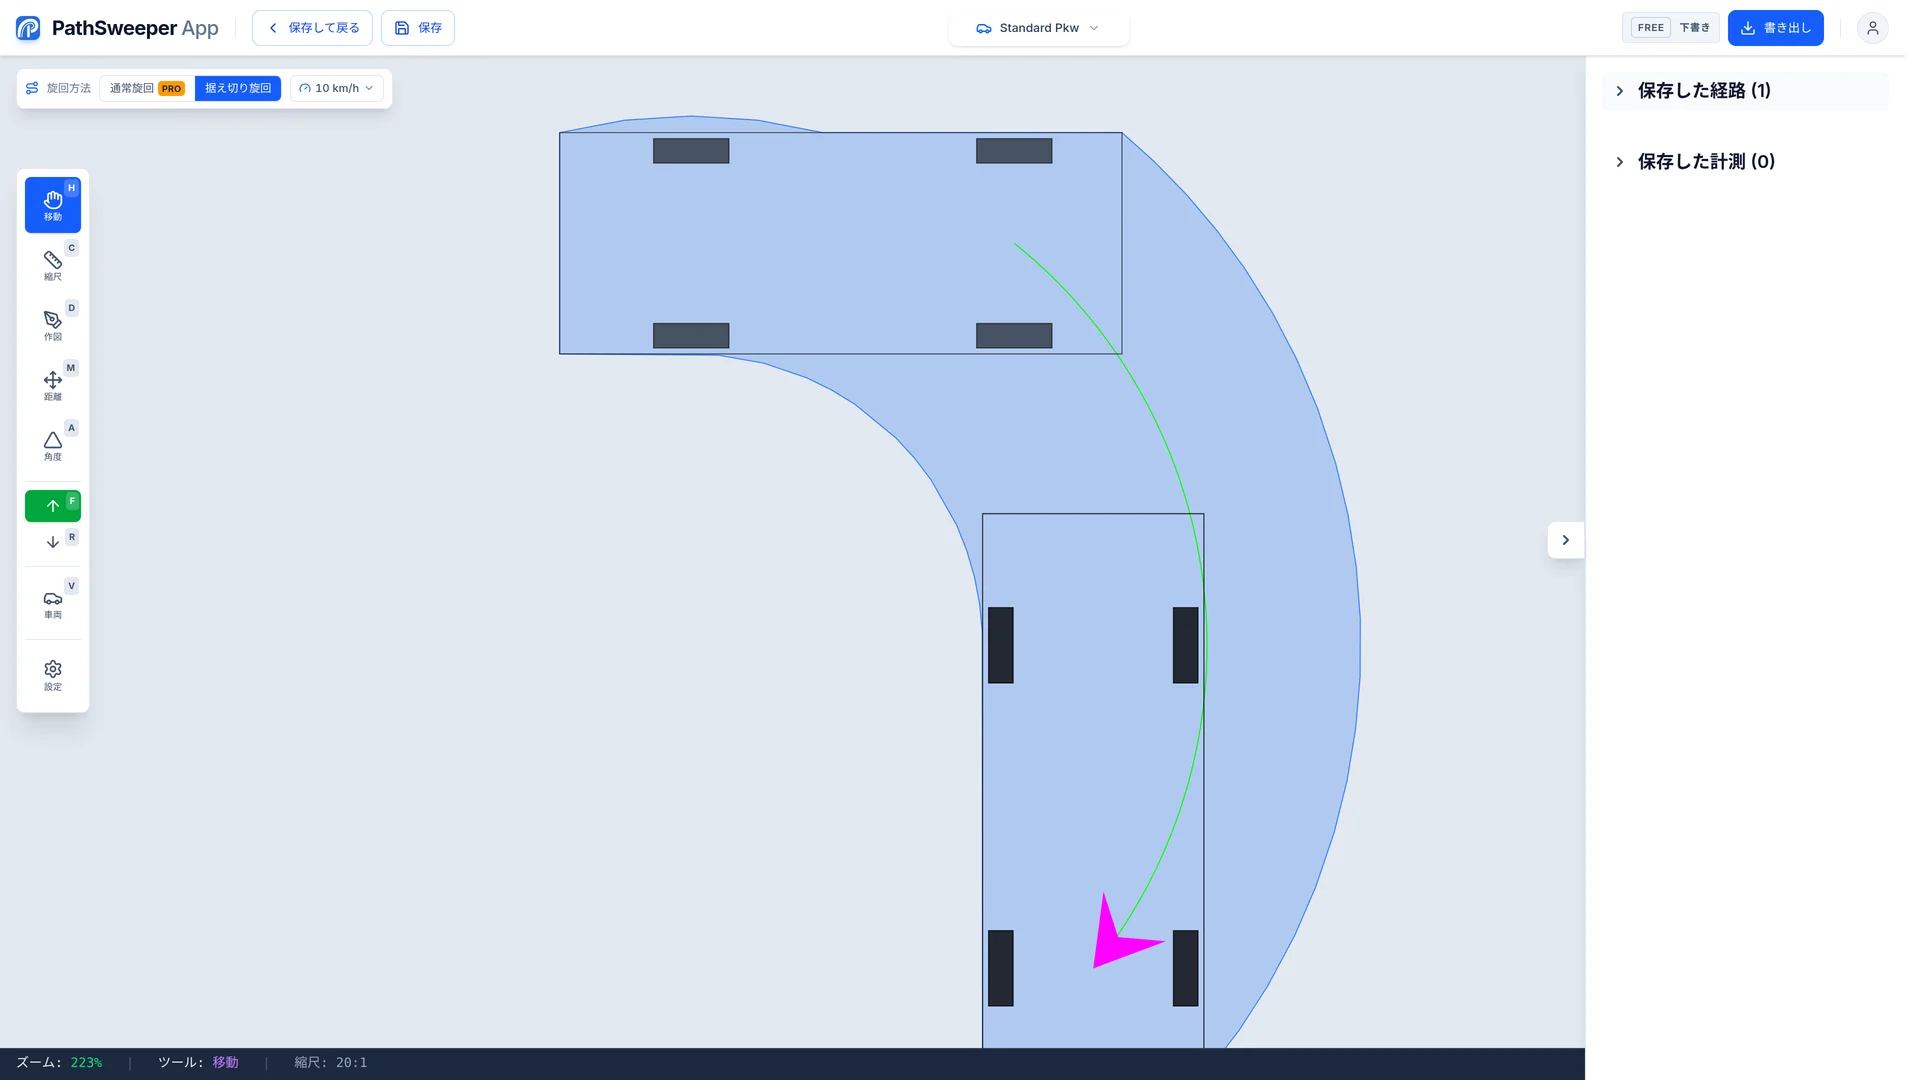
モデルは、ハンドル操作で前輪の角度がすぐに変わると仮定しています。実際には運転者は0.5~2秒ほどかけてハンドルを回し、そのあいだの軌跡は円弧ではなく緩和曲線になります。計画の縮尺で見る乗用車ではほとんど無視でき、違いは1mに満たない細かさでしか見えません。長い連結車(セミトレーラ連結車、連節バス)では、この移り変わりが効いてきます。PathSweeperでは、走りながら操舵する通常旋回がこれにあたります。通常旋回はPro機能で、プレビューは無料ですが、その経路を保存したり書き出したりするには、そのプロジェクトのProject PassまたはAnnual Passが必要です。据え切り旋回との違いと、どちらの前提で描くかは、車両軌跡図の書き方で扱っています。
2. 速度が上がると後輪は外側を通る
おおむね30km/hを超えると、タイヤの横すべりが無視できなくなります。後輪にわずかな横すべり角(一般に1~3°)がつき、車両の後部を運動学的な経路の外側へ押し出します。そのぶん外側の掃過範囲が広がり、トラックでは0.5mほどになることもあります。敷地の出入口、駐車場、消防車両進入路、市街地の計画の大部分では、低速の運動学モデルで正しく求まります。高速道路のランプ、サーキット、事故の再現では、動的なモデルが必要です。
3. 連結車では2つ目の掃過範囲が加わる
セミトレーラ連結車は、連結点でつながった2つの剛体です。どちらも同じ旋回中心のまわりでそれぞれのアッカーマン幾何に従いますが、被牽引車の車軸はトラクタの後軸より小さな円を描きます。長い連結車が曲がりの内側を大きく通る、よく知られた内輪差です。連節バスや、被牽引車を2両以上つなぐ連結車ではこの効果が重なり、きつい曲がりでは最後尾の車両が数m内側を通ることもあります。
連結車の幾何には、もう1つ細かな点があります。連結していない車両で使える「車体の4つの角だけを追って結ぶ」という近道では、正確な掃過範囲が出なくなります。被牽引車が回転するあいだに、連結点そのものもトラクタの経路に沿って動くからです。旋回のある段階では、被牽引車の掃過範囲の内側の境界を決めるのは車体の角ではなく、車体の側面上の一点で、たいていは後部の車軸群の近くです。これを正確に求めるには、各時刻に車体の外周全体に沿って多数の点を取り、その和集合をとる必要があります。
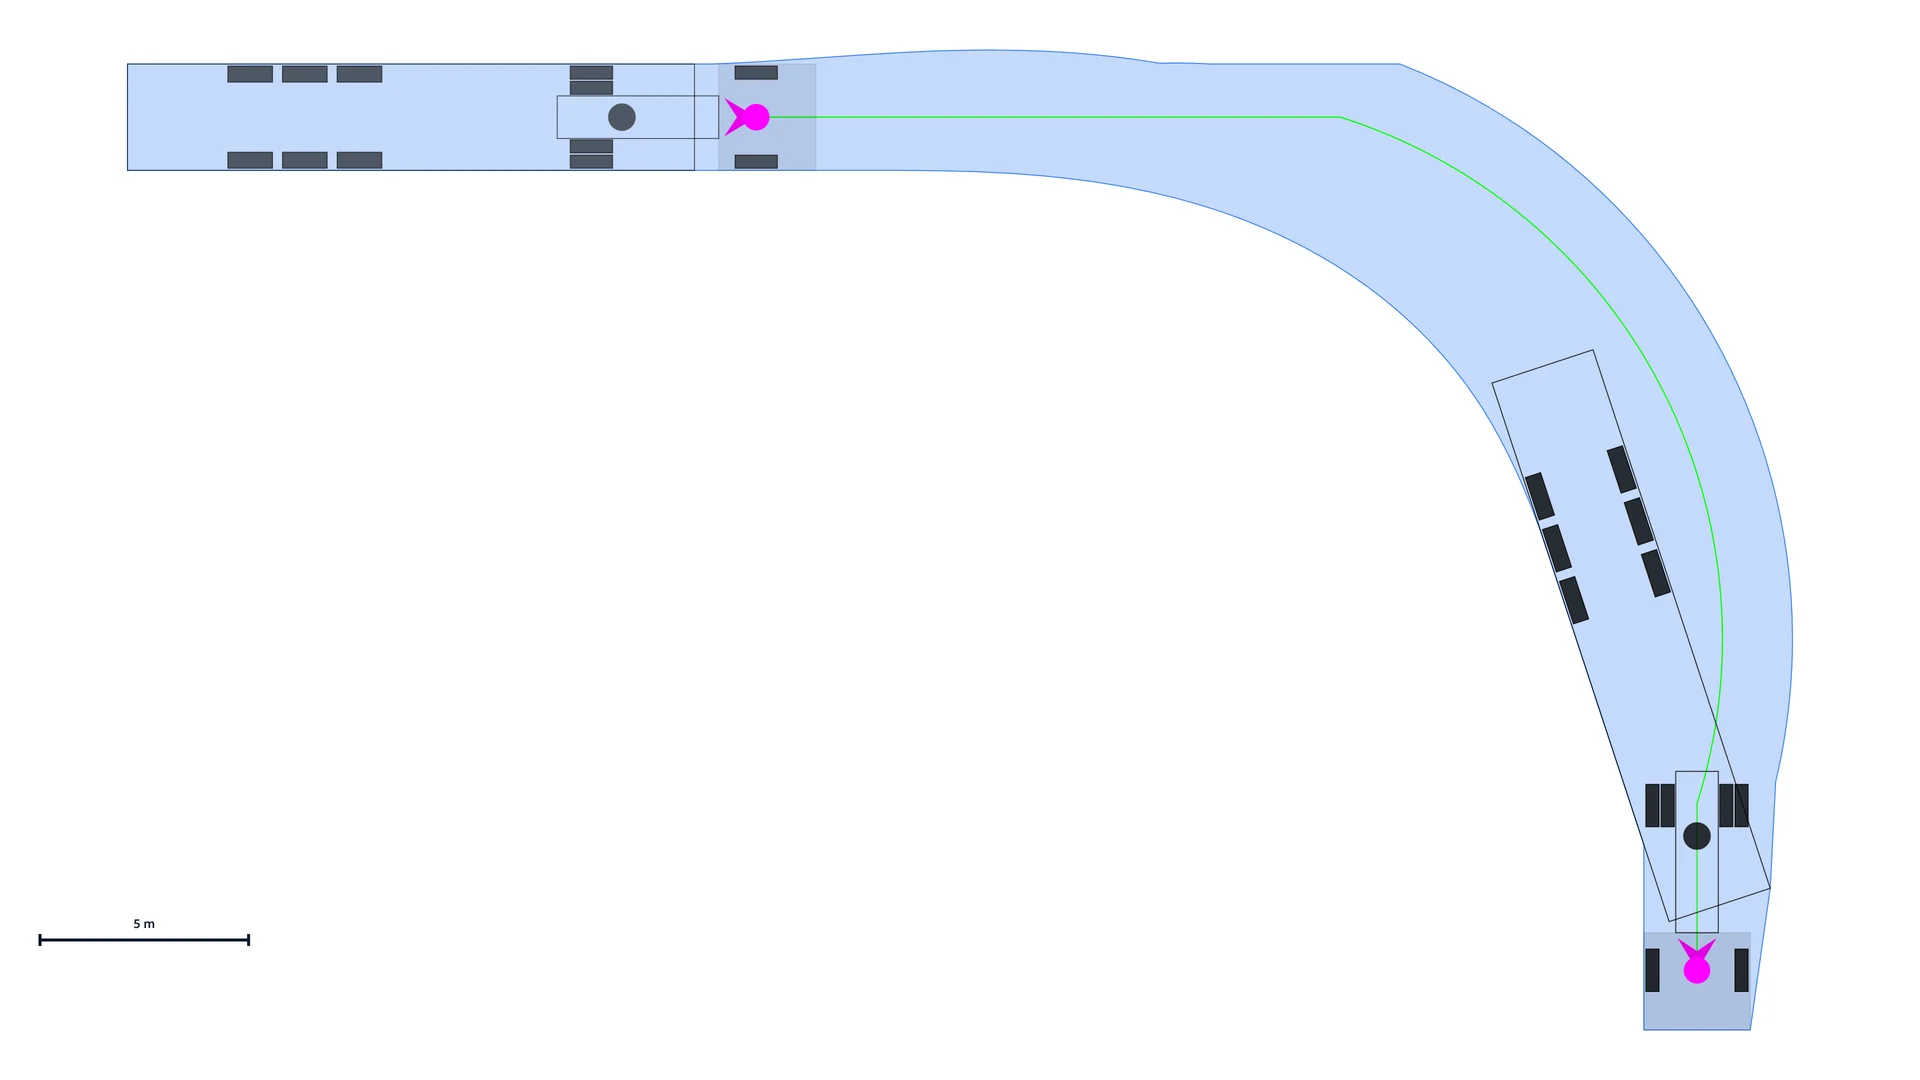
このような車両では手計算は現実的でなく、実質的にソフトウェアが必要になります。
掃過範囲の検討の手順
どの道具を使う場合でも(CADのアドオン、ブラウザのツール、単純な場合なら上の手計算)、手順は同じです。
- 設計車両の選定 手元にある車両ではなく、その場所を日常的に使う最も大きな車両、または発注者や道路管理者が指定する車両を選びます。日本では、道路構造令第4条第2項が設計車両4種の諸元を定めています(後述)。
- 縮尺の合った図面の用意 配置図や測量図など、縁石、柱、壁、樹木、駐車区画といった動かせないものがすべて載った図面を用意します。縮尺が確かでなければ、検討全体が飾りにすぎなくなります。
- 操作の定義 実際の動きを1つずつ分けます。進入と退出、走行方向ごとの動き、そしてバックでの接車や後退での退出は、それぞれ別の検討にします。
- 経路の作図 理想化した円弧ではなく、運転者が実際にハンドルを切る線を、曲がり始めの移り変わりも含めて引きます。
- 掃過範囲の算出 運動学モデルで、経路に沿った掃過範囲を求めます。連結車では、トラクタと被牽引車を連結点のまわりで別々に扱う必要があります。
- 余裕幅の確認 掃過範囲を図面上の障害物と比べ、全方向に余裕幅を見込みます。境界にちょうど接するだけの図では、余裕幅があることを示せません。
- 結果の記録 縮尺、設計車両の名称、進行方向の矢印、掃過範囲そのもの、余裕幅を図面に書き込み、提出先の求めに応じてPDFやDXF・DWGで書き出します。
手順4~6で、手計算は限界に達します。実際の経路は一定半径の円ではなく、掃過範囲は経路に沿って積み上げて求める必要があるからです。ソフトウェアが自動化するのはこの部分です。ブラウザで無料で試すなら、図面を読み込んでPathSweeperで経路を作図できます。
軌跡図に書くべき項目
手順7は、別に取り上げておく価値があります。審査する側が実際に見るのは車両軌跡図、つまり図面そのものであり、幾何が正しくても、必要な情報が欠けていれば結果を読み取れないからです。提出できる軌跡図には、次の項目が入っています。
- 縮尺:数値とスケールバーの両方。スケールバーはPDFを拡大縮小しても正しく残りますが、比率の数字だけでは残りません
- 設計車両:名称と主な寸法を図面上に記載
- 走行した経路:前進とバックを見分けられる進行方向の矢印
- 掃過範囲そのもの:車両の外形と見分けのつく表現
- 余裕幅:縁石、壁、柱、駐車車両までの離れ
- 1枚に1つの動き:複数の操作を重ねると読めなくなる場合
上の図1と図4は、このうち掃過範囲、基準の軌跡、縮尺を示した例です。提出する図面では、これに設計車両の名称、進行方向の矢印、余裕幅を加えます。道路管理者や発注者が独自の様式を定めている場合は、その様式に従います。セミトレーラとフルトレーラの直角旋回軌跡図については、自動車技術会の規格JASO Z006:1992「セミトレーラ及びフルトレーラの直角旋回軌跡図の様式」が図の様式を定めています。
紙からPathSweeperへ
上の計算から分かるように、乗用車1台でも入力が5つ、出てくる半径が4つあります。実際の計画が一定半径の円1つで済むことはまずありません。半径の違う曲がりが続き、バックでの操作が入ることもあり、縁石、駐車車両、柱、樹木がある実際の配置図の上で確かめる必要があります。これをすべて手で解くのは、それだけで1つの仕事です。
PathSweeperは、読み込んだ配置図の上に経路を引くと、その場でこれをすべて計算します。土台の幾何は同じで、被牽引車1両の連結車やバック走行も扱えます。
日本の設計車両はPathSweeperに収録されていないので、道路構造令第4条第2項の表に掲げられた諸元は「任意寸法の車両」に自分で入力します。道路構造令はこの半径をどこで測るかまでは書いていませんが、車両制限令第3条と道路運送車両の保安基準第6条は最小回転半径を最外側のわだちで測るとしています。この読み方をふまえて、最小回転半径を任意寸法の車両に入力します。入力欄の説明に従って、該当する項目を選んでください。任意寸法の車両を作って保存するのは、アカウントにログインしていれば無料です。作った車両をプロジェクトで使うには、そのプロジェクトのProject Pass(プロジェクトパス)またはAnnual Passが必要です。
日本の設計車両
旋回の幾何は万国共通ですが、どの車両で確かめるかは、たいてい国や地域の規定で決まります。日本では、その車両が法令そのものに定められています。道路構造令第4条第2項は、小型自動車、小型自動車等、普通自動車、セミトレーラ連結車の4種について、長さ、幅、高さ、前端オーバハング、軸距、後端オーバハング、最小回転半径を表で定めており、条文はe-Gov法令検索で無償で読めます。4種の諸元表、どの道路にどれを用いるか、車両制限令の一般的制限値との違いは、冒頭に挙げた「道路構造令の設計車両」の記事で扱っています。
- セミトレーラ連結車の軌跡図:前軸距4m・後軸距9m、道路構造令の最小回転半径12mの設計車両で、直角旋回とバック走行を描く方法。
- トラックの軌跡図と最小回転半径:設計車両の普通自動車は特定のトラックの車種ではないことと、実在の車種の諸元表の読み方。
PathSweeperはブラウザで動き、インストールは不要です。アッカーマン幾何に基づく掃過範囲の計算、被牽引車1両の連結車、バック走行、DXF・DWGの書き出しまでをそろえており、汎用の標準車両4種での作図は無料です。軌跡図を描く