회전궤적 검토와 내륜차: 애커먼 조향 기하와 수계산 예제

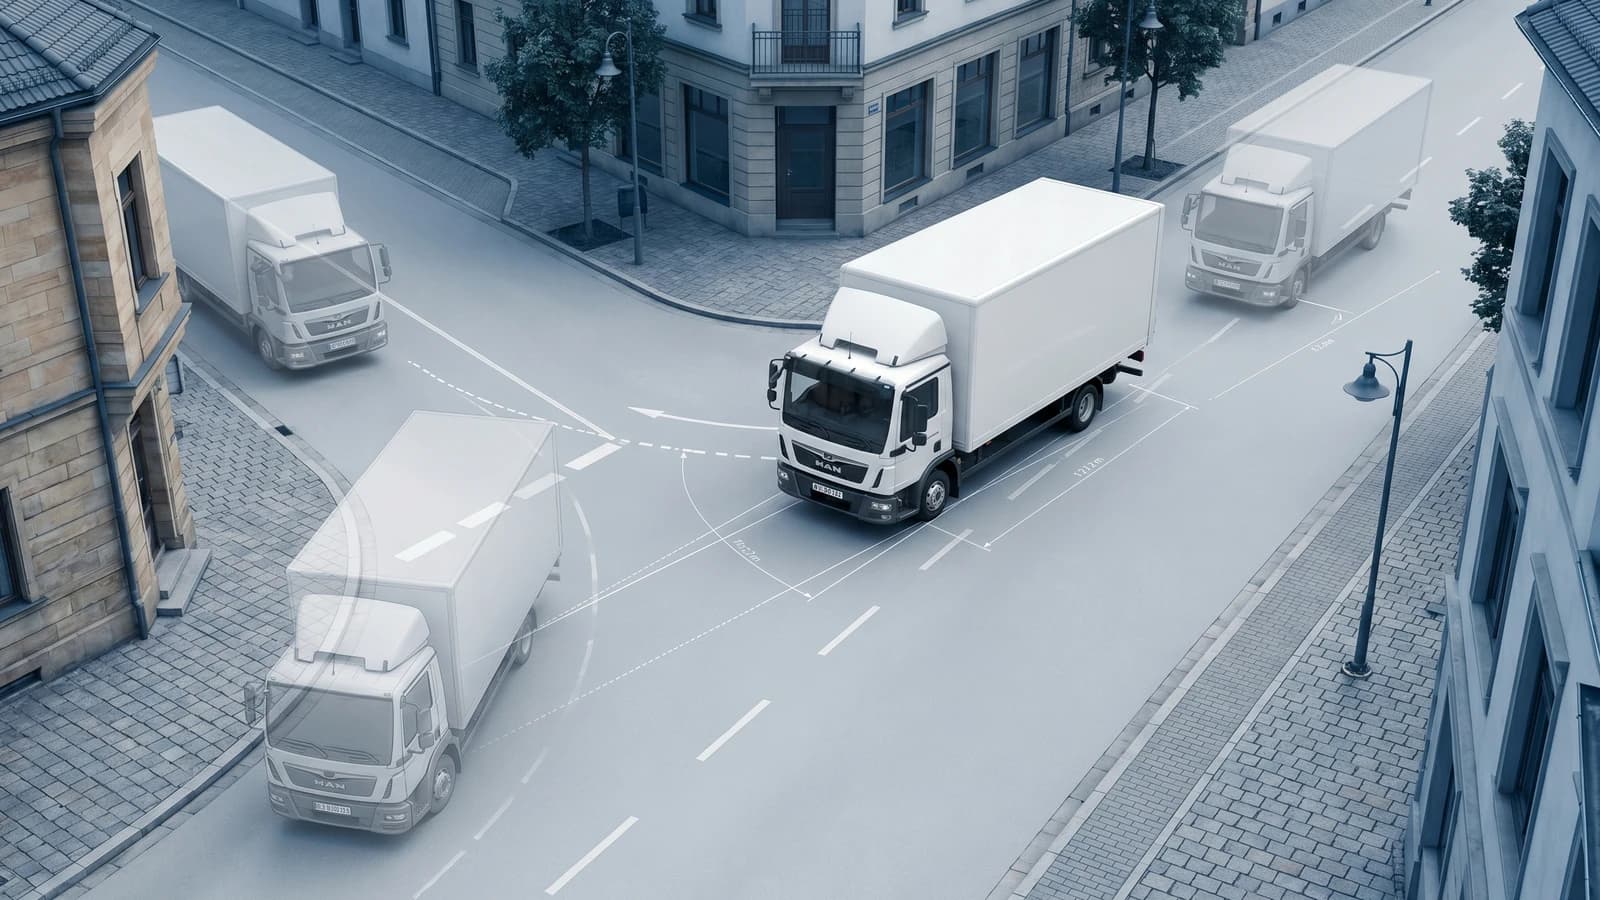
내륜차는 차가 돌 때 뒷바퀴가 앞바퀴를 그대로 따라가지 않고 곡선 안쪽을 지나가면서 생깁니다. 그래서 회전하는 차량이 차지하는 면적은 차량 폭보다 넓고, 회전궤적 검토는 그 면적을 정확히 계산하는 일입니다. 소방차가 소화전까지 들어가는지, 화물차가 볼라드를 스치지 않고 지나가는지, 청소차가 막다른 도로에서 연석을 밟지 않고 빠져나오는지를 도면에서 미리 확인합니다. 어떤 차량으로 검토할지는 설계기준자동차에서 출발합니다.
이 글에서는 회전궤적 검토가 무엇이고 누가 하는지 살펴본 뒤, 그 기하를 기본 원리부터 풀고, 종이와 연필로 계산하는 예제와 단계별 검토 순서를 설명합니다. 특정 국가의 규정을 전제하지 않으며, 바탕이 되는 물리는 어디에서나 같습니다.
요약. 일정한 반지름으로 도는 단일 차량의 회전궤적은 기준 궤적 두 개로 둘러싸입니다. 바깥 경계는 차체 앞쪽 바깥 모서리, 안쪽 경계는 안쪽 뒷바퀴입니다(차체 모서리가 아니라 바퀴). 세 번째 궤적인 차체 뒤쪽 바깥 모서리는 회전을 시작할 때마다 생기는 뒷부분 바깥 쏠림(테일 스윙)을 정합니다. 뒷 내민 길이 때문에 차체 뒷부분이 잠깐 바깥으로 밀려 나가는 현상으로, 핸들을 얼마나 빨리 돌리든 생깁니다. 세 궤적 모두 길이, 폭, 축간거리, 앞 내민 길이, 뒷 내민 길이의 다섯 값으로 계산할 수 있습니다. 아래에서 예제로 계산합니다.
회전궤적 검토란
회전궤적 검토는 차량의 회전궤적, 곧 차량이 회전하는 동안 물리적으로 차지하는 면적을 계산합니다. 회전궤적은 차체가 움직이는 동안 지나간 모든 위치를 합친 것입니다. 소프트웨어 쪽에서는 차량 궤적 분석이라고도 부릅니다.
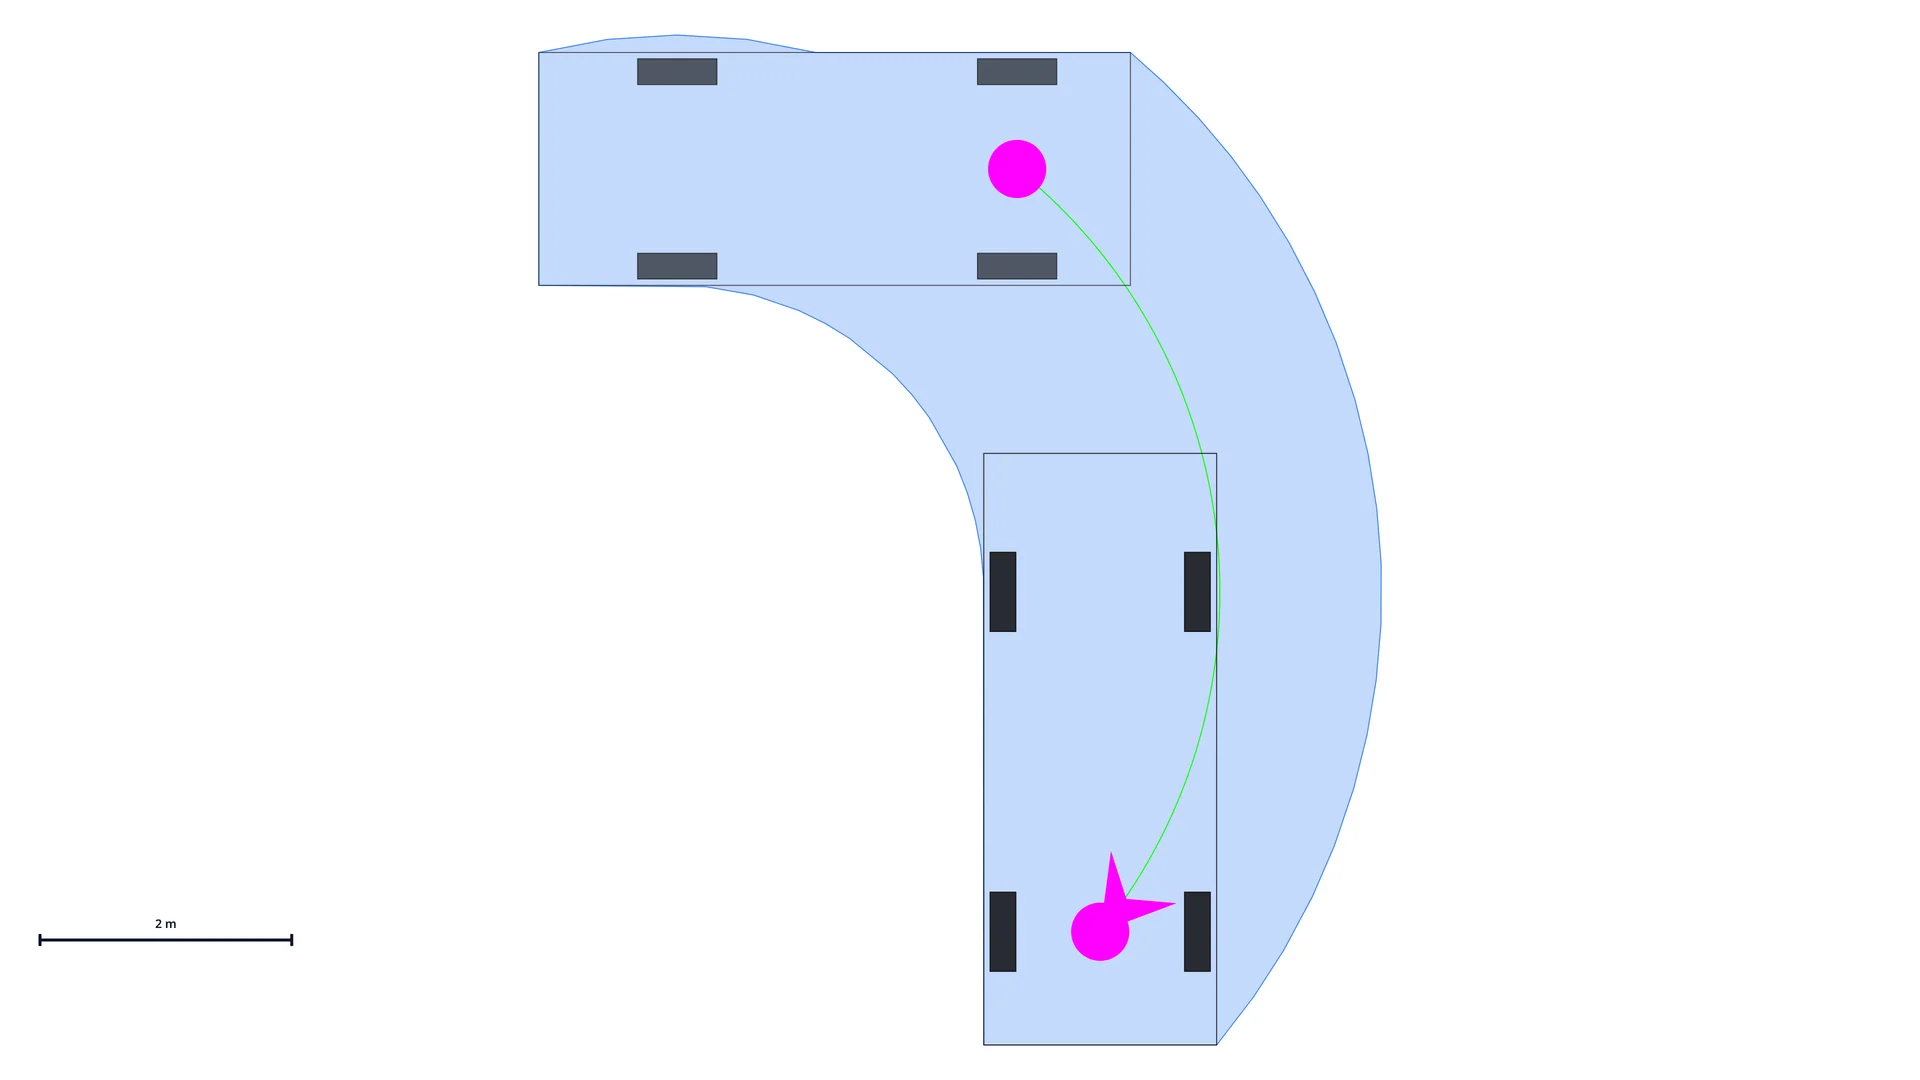
회전궤적이 필요한 이유는 다음과 같습니다.
- 교차로, 소방차 회차공간, 주차장 경사로, 좁은 골목은 필요한 차량이 실제로 지나갈 수 있어야 제 역할을 합니다.
- 회전궤적은 차량 폭보다 넓고, 그 차이가 큽니다. 급하게 도는 화물차는 대략 자기 폭의 1.5배를 차지합니다.
- 회전궤적이 없으면 연석, 벽, 기둥, 주차된 차, 소화전까지의 여유를 확인할 수 없습니다.
회전궤적 검토를 하는 사람과 시점
회전궤적 검토는 여러 분야에서 합니다. 도로·교통 기술자는 교차로, 회전교차로, 버스정류장을, 건축가와 부지 계획자는 진입로, 주차장 배치, 하역 공간을 검토합니다. 개발사와 물류 회사는 부지를 확정하기 전에 차량이 실제로 드나들 수 있는지 확인합니다. 대표적인 상황은 다음과 같습니다.
- 교차로와 회전교차로: 설계기준자동차가 허용된 모든 방향으로 대향 차로나 교통섬을 침범하지 않고 도는지 확인합니다.
- 주차장과 경사로: 차가 실제로 주차면까지 들어가는지, 경사로 곡선부가 규정된 최소 치수에서 통하는지 확인합니다. 아래 예제가 바로 이 승용차 규모의 기하입니다.
- 하역장과 조업 공간: 단일 트럭이나 세미트레일러가 후진으로 접안하는 전형적인 상업 시설의 사례입니다.
- 막다른 도로와 회차공간: 청소차가 긴 후진 없이 돌아 나갈 수 있어야 합니다.
- 소방차 진입로: 소방차가 부지 안 통로를 지나갈 수 있는지 확인합니다.
- 공사 차량과 특수 운송: 크레인, 저상 트레일러, 대형 화물이 현장까지 들어갈 수 있는지 한 번만 증명하는 경우입니다.
언제 반드시 해야 하는지는 사업과 관할 기관이 정합니다. 국토교통부 지침에도 이 작업이 나옵니다. 「회전교차로 설계지침」(2022년 개정)은 개략적인 기하구조에서 설계기준자동차가 어떤 궤적을 그리며 회전교차로를 통과할지 "점검해 볼 수 있다"고 하고, 「평면교차로 설계 지침」(2015.12)은 "정지선의 위치는 설계기준자동차의 주행궤적에 따라 정해진다"고 씁니다. 두 문서 모두 법령이 아니라 지침입니다.
기하: 뒷바퀴가 안쪽을 지나는 이유(애커먼 조향)
루돌프 애커먼(Rudolph Ackermann)의 특허는 조향되는 차량의 바퀴가 회전할 때 어떻게 움직이는지를 설명합니다. 핵심은 다음 한 문장입니다.
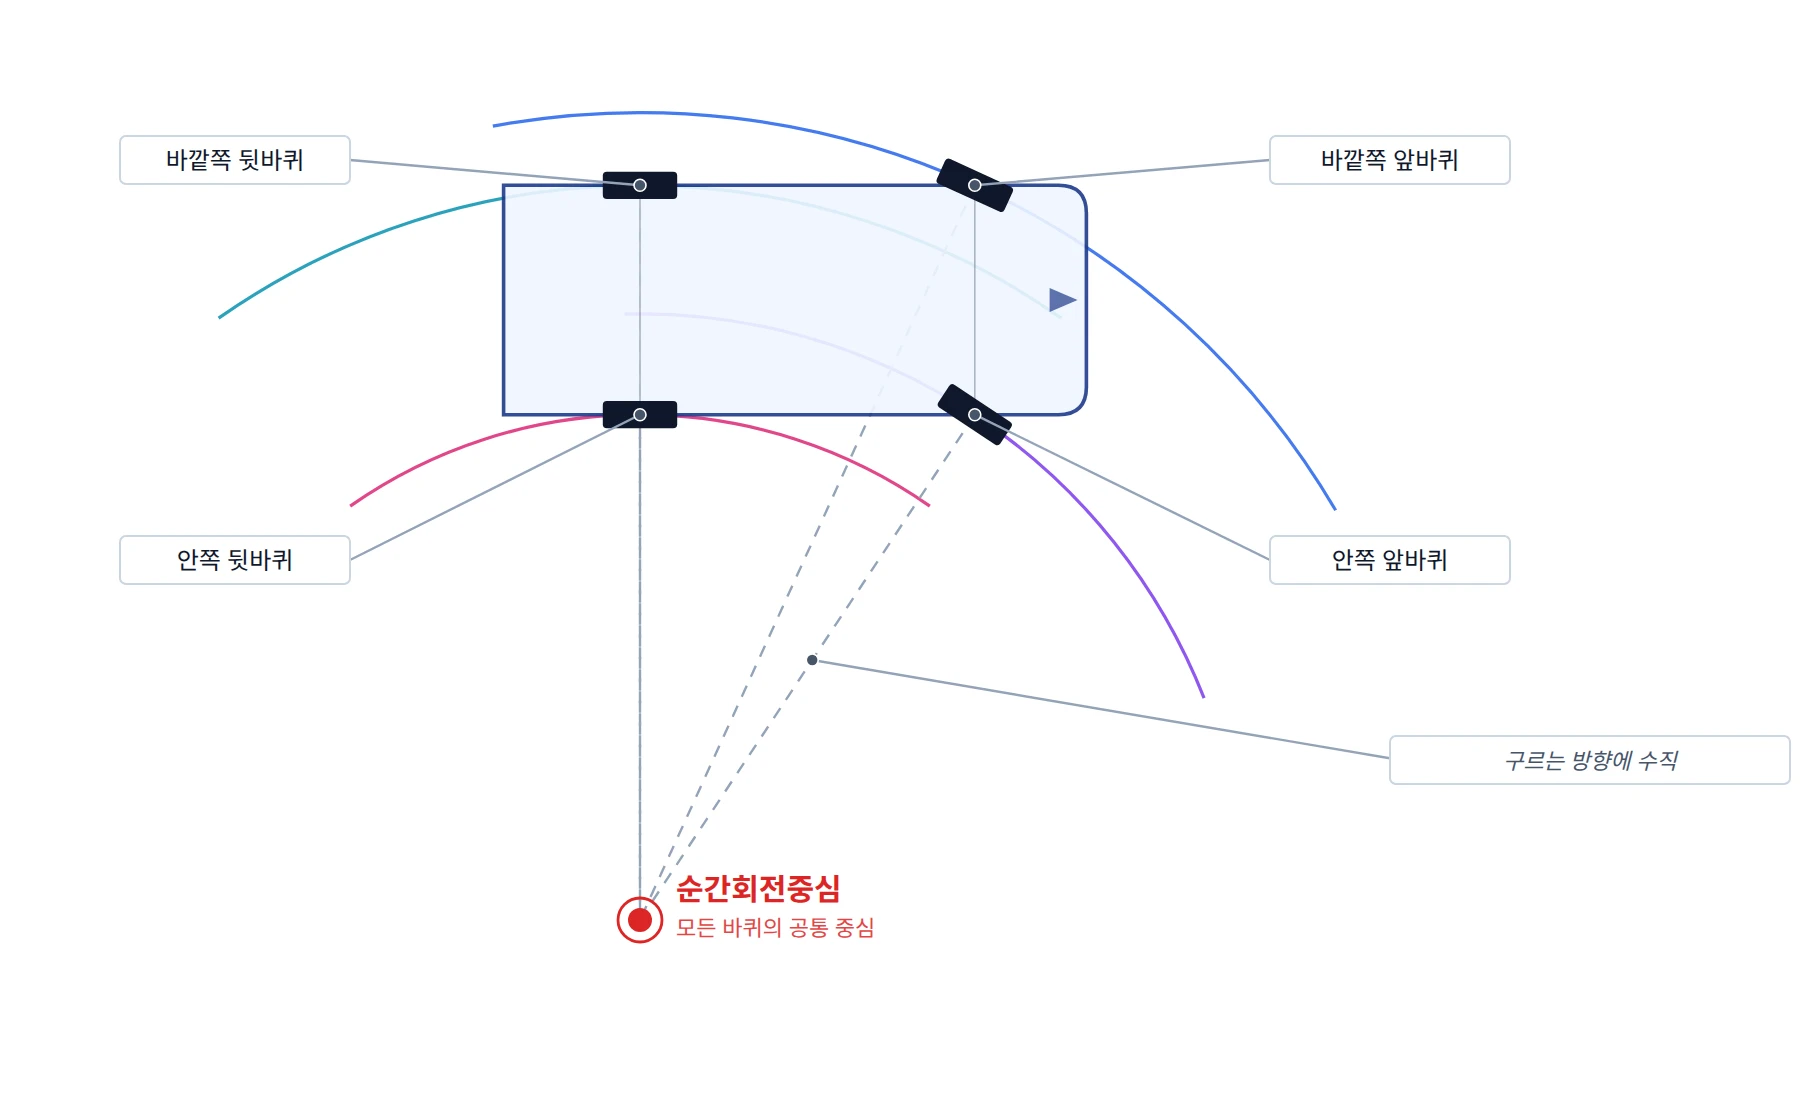
회전하는 동안 차량의 모든 바퀴는 하나의 공통 중심점, 곧 순간회전중심(ICR, instantaneous centre of rotation)을 중심으로 원을 그립니다.
순간회전중심은 뒷차축의 연장선 위에 있습니다. 뒷바퀴는 조향되지 않으므로 구르는 방향이 차축에 수직으로 고정되어 있기 때문입니다. 앞바퀴는 각 바퀴의 수직선도 이 순간회전중심을 지나도록 꺾입니다. 안쪽과 바깥쪽 앞바퀴가 조금씩 다른 각도로 꺾여 그 수직선들이 한 점에서 만나는 이 배치를 애커먼 조향 기하라고 합니다.
그 결과 차량의 모든 점은 순간회전중심을 중심으로 각자의 원을 그립니다. 가장 큰 원은 차체의 앞쪽 바깥 모서리가 그립니다. 앞 내민 길이 때문에 이 모서리는 바깥쪽 앞바퀴보다 순간회전중심에서 더 멀리 있으며, 회전궤적의 바깥 경계가 됩니다. 가장 작은 원은 뒷차축 위치의 안쪽 뒷바퀴가 그리며, 이것이 안쪽 경계입니다. 차체는 이 두 궤적 사이의 고리 모양 띠를 쓸고 지나갑니다. 앞바퀴와 뒷바퀴가 안쪽에서 그리는 궤적의 차이가 내륜차입니다.
수식으로 보면. 순간회전중심이 뒷차축의 연장선 위에 있을 때, 순간회전중심에서 뒷차축 중심까지의 거리를 R(뒷차축 반지름)이라고 합니다. 그러면 안쪽 뒷바퀴의 반지름은 R − w/2, 앞쪽 바깥 모서리의 반지름은 √[(R + w/2)² + (wb + fo)²]입니다. 여기서 w는 차량 폭, wb는 축간거리, fo는 앞 내민 길이입니다. 이 반지름 중 하나를 알면 나머지가 모두 정해집니다.
기준 궤적
회전궤적은 기준 궤적 세 개로 설명됩니다. 일정하게 도는 구간에서는 두 개가 경계를 이루고, 나머지 하나인 차체 뒤쪽 바깥 모서리는 매번 회전을 시작할 때 잠깐 바깥으로 쓸고 나가는 부분을 정합니다.
정상 회전 구간의 경계
| 기준 | 궤적을 그리는 점 | 역할 |
|---|---|---|
| 앞쪽 바깥 모서리 궤적 | 앞범퍼의 바깥쪽 모서리 | 회전궤적의 바깥 경계. 곡선 바깥쪽의 연석, 벽, 가로등과 비교합니다. |
| 안쪽 뒷바퀴 궤적 | 뒷차축 위치의 안쪽 뒷바퀴 | 회전궤적의 안쪽 경계. 차체 모서리가 아니라 바퀴입니다. 바퀴가 차체 모서리보다 안쪽에 있으므로 안쪽 여유는 언제나 바퀴가 정합니다. |
완전한 원운동에서는 이 두 궤적만으로 차량의 위치가 모두 설명됩니다. 차체의 다른 모든 점은 두 궤적 사이의 띠 안에 있습니다.
뒷부분 바깥 쏠림(테일 스윙)
| 기준 | 중요한 때 |
|---|---|
| 뒤쪽 바깥 모서리 궤적 | 매번 회전을 시작할 때 차체 뒷부분이 직진 방향보다 잠깐 바깥으로 밀려 나갑니다. 이것이 뒷부분 바깥 쏠림(테일 스윙)입니다. 뒷 내민 길이에서 오는 기하학적 결과이며 조향 속도와 관계없이 생깁니다. 조향각이 한순간에 바뀌더라도 뒤쪽 모서리는 앞부분보다 뒤에 있는 위치에서 원궤도로 들어가므로, 진입하는 순간 그 궤적이 정상 회전 구간의 회전궤적 밖으로 나갑니다. 차량이 일정한 원운동에 들어가면 뒤쪽 바깥 모서리는 앞쪽 바깥 모서리보다 작은 반지름을 돌고 회전궤적 안에 들어옵니다. 여러 기준이 뒷부분 바깥 쏠림을 별도의 검토 항목으로 다룹니다(예: 호주 NHVR의 PBS 기준). |
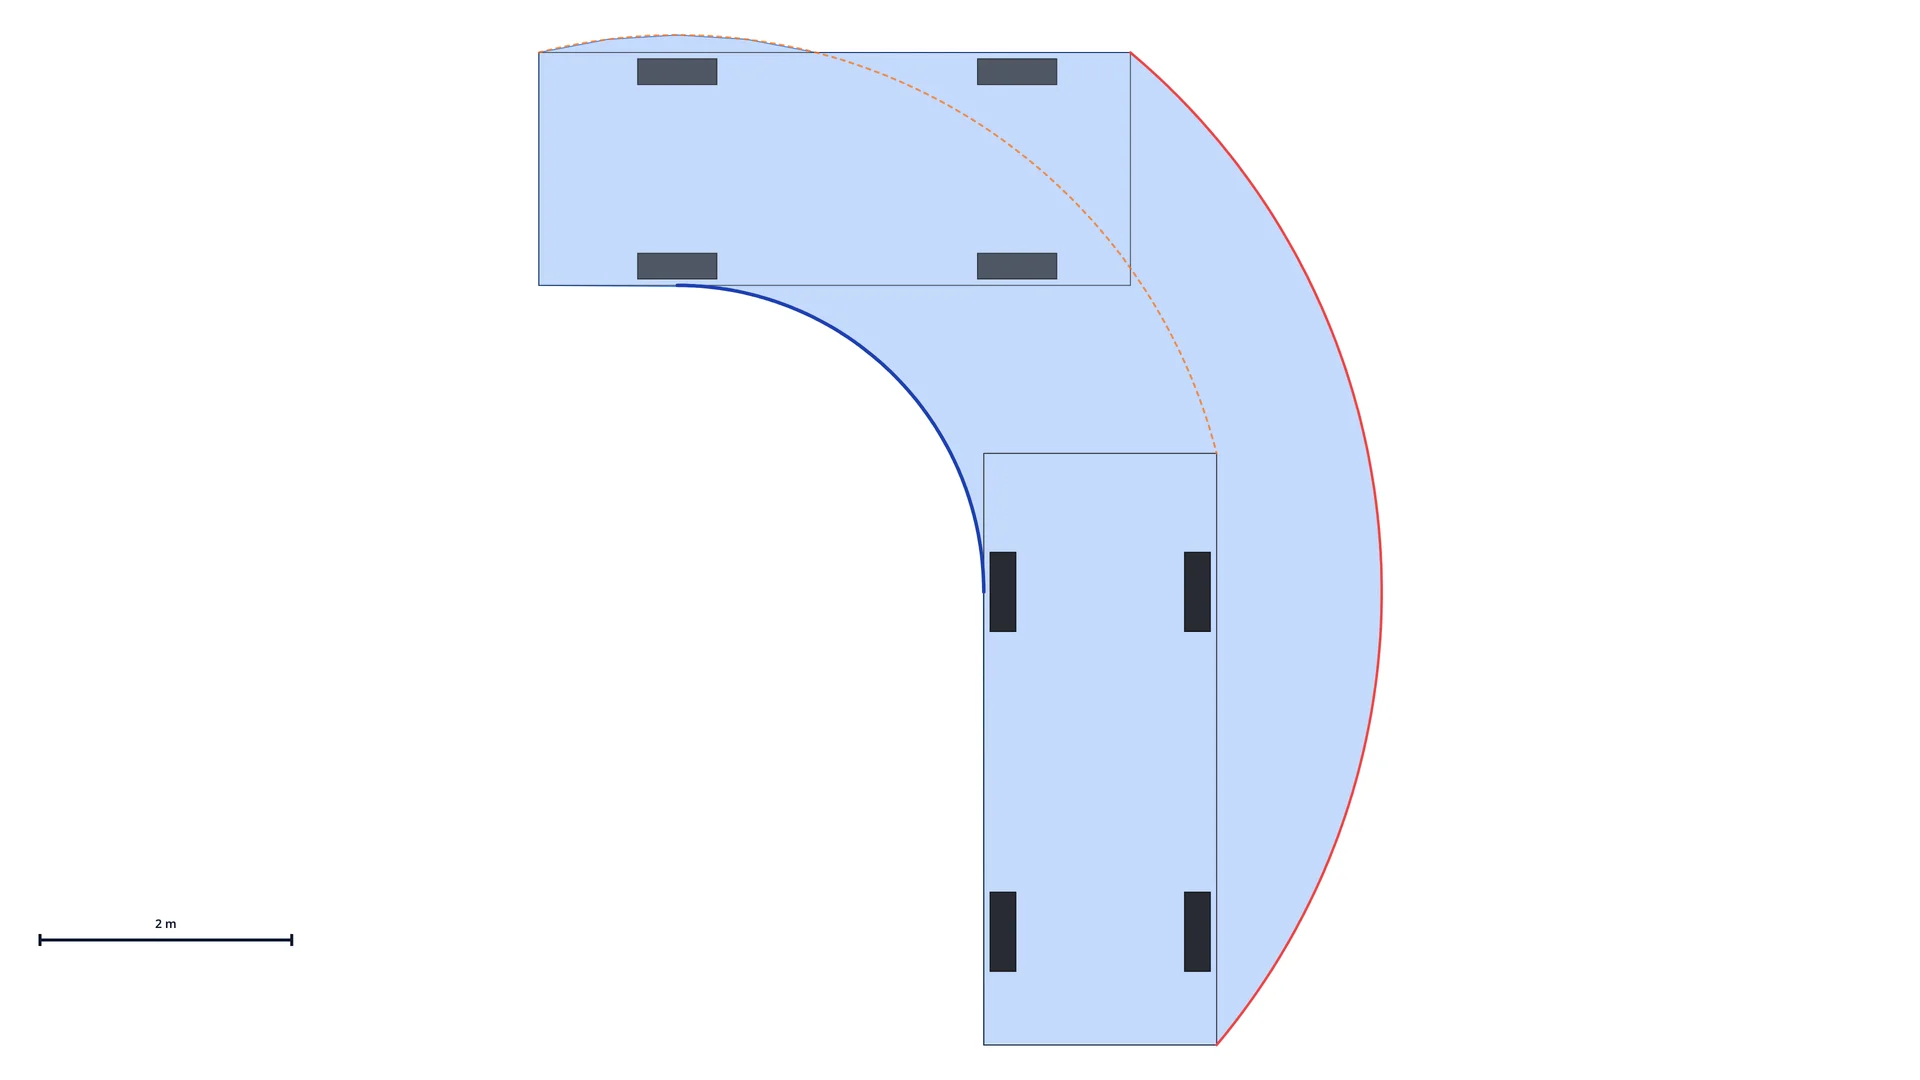
가장 흔한 실수는 발표된 자료에서도 보이듯 차체의 안쪽 뒷모서리가 회전궤적의 안쪽 경계를 만든다고 보는 것입니다. 그렇지 않습니다. 차체 모서리는 바퀴보다 바깥에 있으므로 그 궤적은 바퀴 궤적보다 바깥쪽을 지납니다. 안쪽 여유를 정하는 것은 모서리가 아니라 바퀴입니다.
필요한 다섯 가지 치수
연결부가 없는 차량(승용차, 밴, 2축 트럭, 버스)이 일정한 반지름으로 도는 기하는 다섯 치수로 완전히 정해집니다.
| 기호 | 이름 | 설명 |
|---|---|---|
| L | 길이 | 범퍼에서 범퍼까지 차량 전체 길이 |
| w | 폭 | 차량 전체 폭, 필요하면 사이드미러 포함 |
| wb | 축간거리 | 앞차축과 뒷차축 사이 거리 |
| fo | 앞 내민 길이 | 앞범퍼에서 앞차축까지 |
| ro | 뒷 내민 길이 | 뒷차축에서 뒷범퍼까지 |
최소회전반경, 곧 차량이 돌 수 있는 가장 작은 원은 앞바퀴의 최대 조향각이 정하는 차량 고유의 값입니다. 상용차 제원표에 회전반경이 적혀 있으면 어느 선에서 잰 값인지 먼저 확인하십시오. 기준선이 적혀 있지 않은 값은 바퀴 기준(연석 기준)으로 읽는 것이 안전합니다. 지름을 적는 자료도 있으므로 먼저 반지름인지 지름인지 확인하고, 지름이면 절반으로 나누십시오. 이 글에서 인용하는 한국 법령은 모두 반지름을 적습니다.
값이 어느 선에서 잰 것인지도 반드시 확인하십시오. 세 가지 다른 원이 쓰이고 있습니다.
| 표기 | 재는 위치 | 앞쪽 바깥 모서리의 반지름으로 쓸 수 있는가 |
|---|---|---|
| 벽 기준(wall to wall): 곡선 바깥쪽으로 가장 멀리 튀어나온 차체 부분 | 차체 | 예. 지름이면 절반으로 |
| 연석 기준(kerb to kerb) | 바깥쪽 앞 타이어의 바깥 옆면 | 아니요. 너무 작습니다 |
| 바퀴 중심선 기준 | 바깥쪽 앞바퀴의 중심 | 아니요. 더 작습니다 |
이 글에서 인용하는 한국의 두 값은 모두 세 번째 선, 곧 바퀴 중심선을 기준으로 합니다. 다만 그 근거는 서로 다릅니다. 「자동차 및 자동차부품의 성능과 기준에 관한 규칙」 제9조제1항은 자동차의 최소회전반경을 "바깥쪽 앞바퀴자국의 중심선을 따라 측정할 때에 12미터를 초과하여서는 아니된다"고 정합니다. 「도로의 구조ㆍ시설 기준에 관한 규칙」 제5조의 최소회전반지름은 조문 자체에 기준선이 없지만, 국토교통부의 「도로의 구조·시설 기준에 관한 규칙 해설」(법령이 아닌 해설서)은 이를 "바깥쪽 앞바퀴 중심선의 최소 회전반지름"이라고 설명합니다.
앞 내민 길이 때문에 앞쪽 바깥 모서리는 어느 바퀴보다도 바깥에 있습니다. 바퀴 기준의 두 값 중 하나를 앞쪽 바깥 모서리의 반지름으로 쓰면 회전궤적이 실제보다 좁게 나오고, 결과가 현실보다 낙관적이 됩니다.
회전궤적 검토 예제: 승용차를 손으로 계산하기
표준 승용차가 가장 작게 우회전할 때의 기준 궤적 네 개를 손으로 계산해 봅니다. 치수는 폭스바겐 골프나 BMW 3시리즈 같은 실제 승용차와 비슷합니다.
| 길이 L | 4.70m |
| 폭 w | 1.85m |
| 축간거리 wb | 2.70m |
| 앞 내민 길이 fo | 0.90m |
| 뒷 내민 길이 ro | 1.10m |
| 바깥 회전반경 R_out | 5.60m |
이 치수는 길이와 축간거리는 「도로의 구조ㆍ시설 기준에 관한 규칙」 제5조의 승용자동차와 같지만 폭(1.7m), 앞 내민 길이(0.8m), 뒷 내민 길이(1.2m), 최소회전반지름(6.0m)이 다른 예제용 차량입니다. 예제의 5.60m는 앞쪽 바깥 모서리의 반지름이고, 규칙 해설이 설명하는 6.0m는 바깥쪽 앞바퀴 중심선의 반지름이므로 두 값을 그대로 비교할 수는 없습니다.
바깥 회전반경 5.60m는 순간회전중심에서 잰 앞쪽 바깥 모서리의 궤적입니다. 여기서부터 거꾸로 계산합니다.
1단계: 뒷차축 반지름 구하기
앞쪽 바깥 모서리는 뒷차축보다 (wb + fo) = 3.60m 앞에, 뒷차축 중심보다 w/2 = 0.925m 바깥에 있습니다. 피타고라스 정리에 따라 계산하면 다음과 같습니다.
R_out² = (R_rear + w/2)² + (wb + fo)²
5.60² = (R_rear + 0.925)² + 3.60²
31.36 = (R_rear + 0.925)² + 12.96
(R_rear + 0.925)² = 18.40
R_rear + 0.925 = 4.29
R_rear = 3.36m
뒷차축 중심은 순간회전중심을 중심으로 반지름 3.36m의 원을 그립니다.
2단계: 안쪽 뒷바퀴
안쪽 뒷바퀴는 뒷차축 중심보다 차량 폭의 절반만큼 안쪽에 있습니다.
R_inner_wheel = R_rear − w/2 = 3.36 − 0.925 = 2.44m
3단계: 뒤쪽 바깥 모서리
뒤쪽 바깥 모서리는 뒷차축보다 ro = 1.10m 뒤에, w/2 = 0.925m 바깥에 있습니다. 순간회전중심까지의 거리는 다음과 같습니다.
R_outer_rear = √[(R_rear + w/2)² + ro²] = √[4.29² + 1.10²] = 4.43m
4단계: 앞쪽 안쪽 모서리
앞쪽 안쪽 모서리는 뒷차축보다 (wb + fo) = 3.60m 앞에, w/2 = 0.925m 안쪽에 있습니다. 순간회전중심까지의 거리는 다음과 같습니다.
R_inner_front = √[(R_rear − w/2)² + (wb + fo)²] = √[2.44² + 3.60²] = 4.35m
결과
| 기준 | 반지름 |
|---|---|
| 앞쪽 바깥 모서리 | 5.60m ← 주어진 값 |
| 뒤쪽 바깥 모서리 | 4.43m |
| 앞쪽 안쪽 모서리 | 4.35m |
| 안쪽 뒷바퀴 | 2.44m |
회전궤적은 안쪽 뒷바퀴의 원(2.44m)과 앞쪽 바깥 모서리의 원(5.60m) 사이의 고리 모양 띠입니다. 이 승용차에서는 폭 3.16m의 띠로, 차량 폭의 약 1.7배입니다.
뒤쪽 바깥 모서리(4.43m)와 앞쪽 안쪽 모서리(4.35m)는 일정한 원운동에서는 둘 다 이 띠 안에 있습니다. 뒤쪽 바깥 모서리는 회전을 시작할 때 경계가 되고(뒷부분 바깥 쏠림), 앞쪽 안쪽 모서리는 이 승용차의 기하에서는 처음부터 끝까지 띠 안에 있습니다.
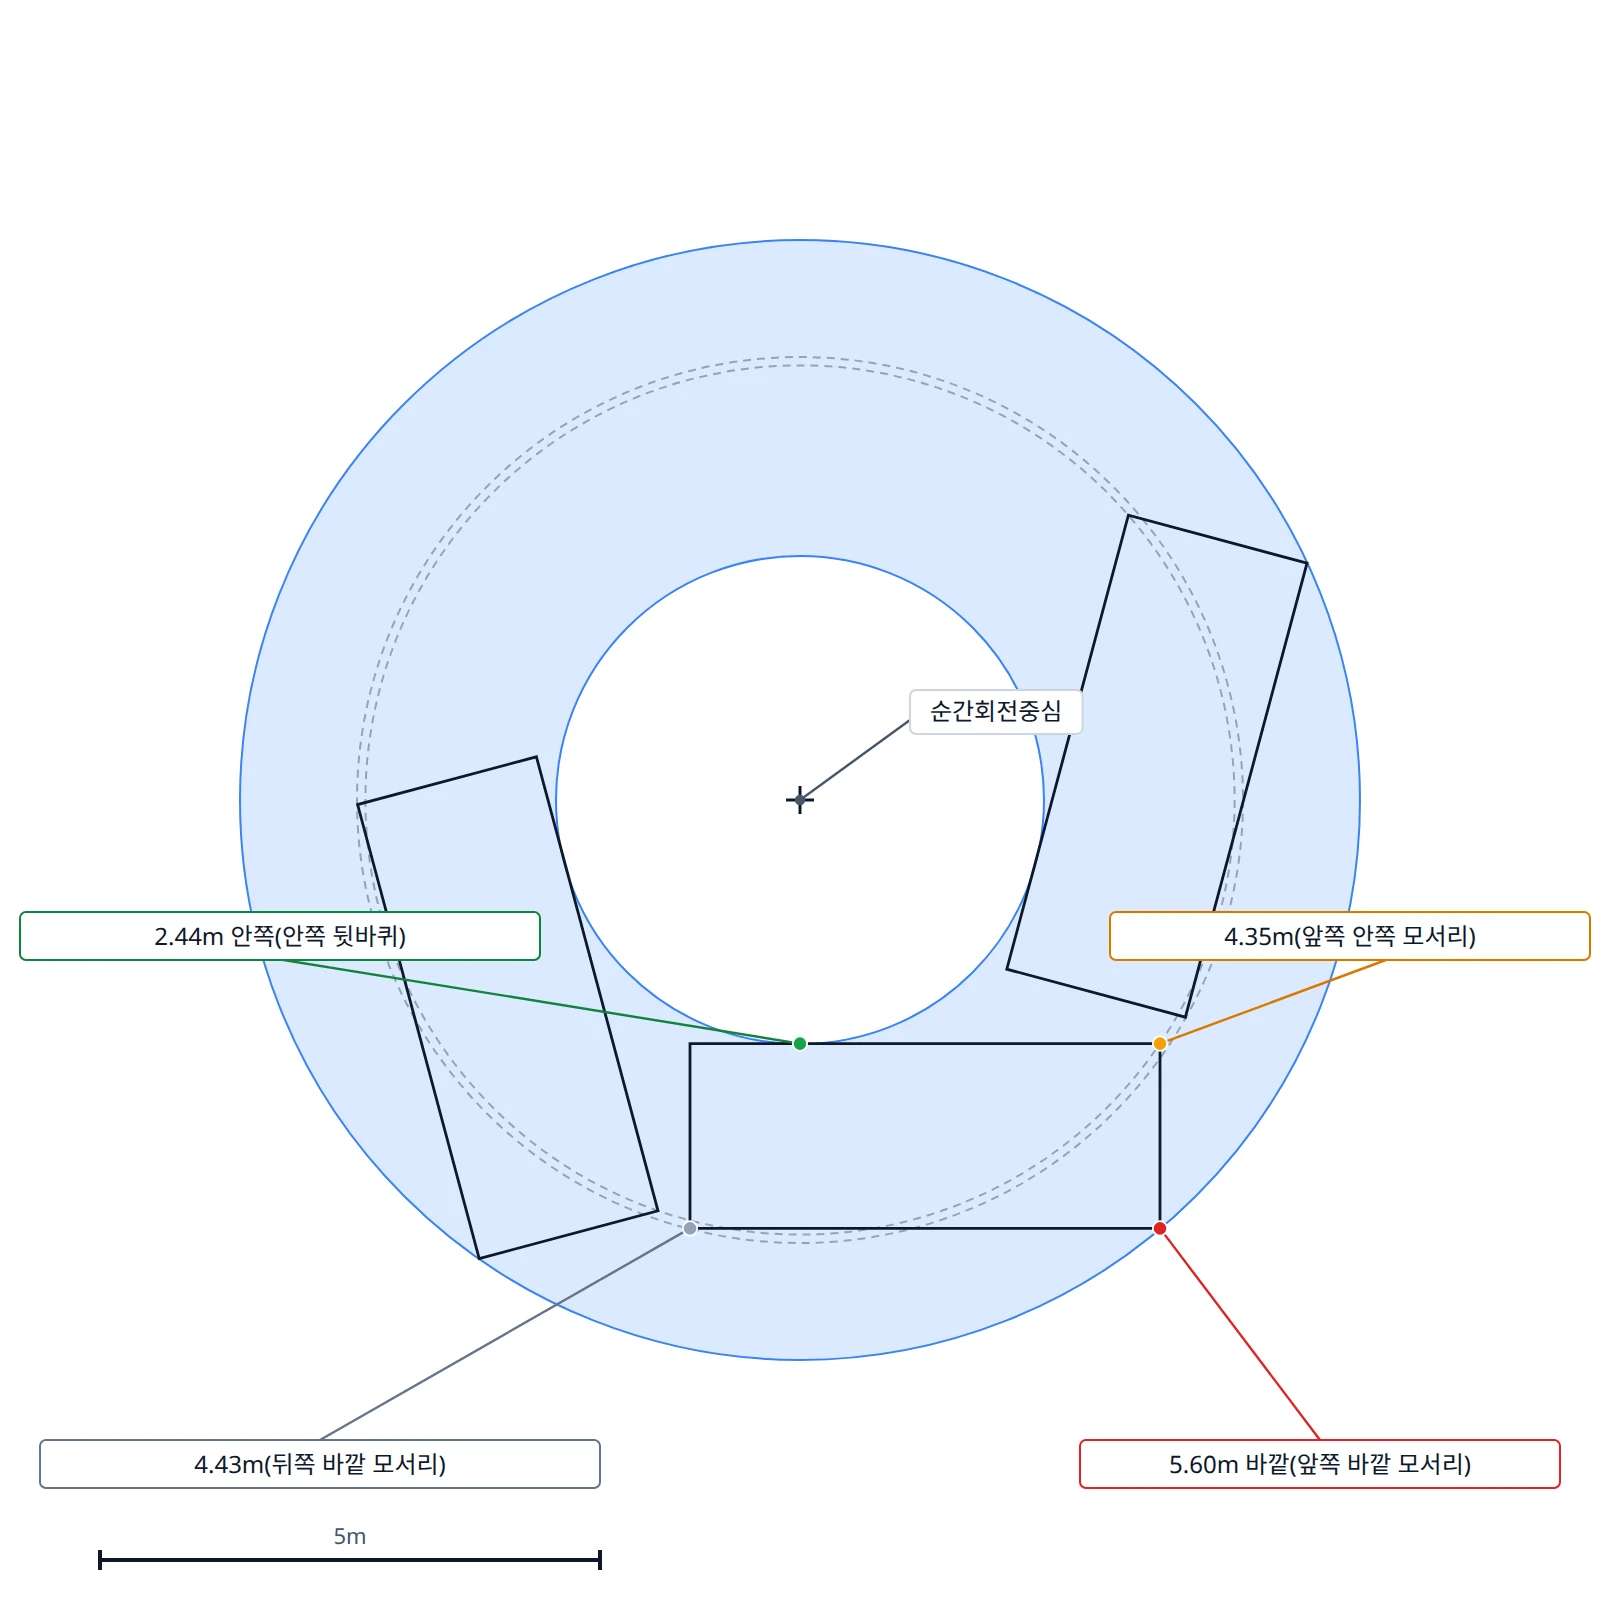
왜 완전한 원으로 계산했는가. 이 계산은 각 기준점이 그리는 완전한 원의 반지름을 줍니다. 실제 교차로에서의 회전은 보통 그 원의 일부 호만 씁니다(조향각을 잠깐 유지했다가 다시 풉니다). 프로그램은 실제로 쓸고 지나간 호를 추적하며, 여기서 구한 반지름은 조향을 최대로 했을 때 궤적이 얼마나 넓어지는지를 보여 줍니다.
교과서 모델을 넘어서는 현실의 요인
애커먼 저속 모델은 원리상 정확하지만, 실제 차량은 세 가지 이유로 여기서 벗어납니다. 대부분의 검토는 저속 주행을 전제로 하므로 이 요인을 무시하지만, 모델이 어디서 맞지 않는지는 알아 둘 만합니다.
1. 조향 변화에 걸리는 시간
모델은 조향 입력이 앞바퀴 각도를 즉시 바꾼다고 가정합니다. 실제로는 운전자가 0.5초에서 2초에 걸쳐 핸들을 돌리고, 그동안 회전궤적은 원호가 아니라 완화곡선을 그립니다. 설계 축척의 승용차에서는 무시할 수 있는 차이이며 1m 미만의 해상도에서만 보입니다. 세미트레일러나 더블 트레일러 같은 긴 연결자동차에서는 이 구간이 중요하고, 프로그램은 보통 이를 따로 모델링합니다. PathSweeper에서는 차량이 움직이는 동안 현실적인 조향 속도로 바퀴가 서서히 꺾이는 주행 중 조향 모드(Pro 기능, 속도는 시속 15km로 제한)가 이 구간을 계산합니다. 미리보기는 무료이지만, 이 모드로 계산한 경로를 저장하거나 내보내려면 해당 프로젝트에 Project Pass 또는 Annual Pass가 필요합니다.
2. 속도가 높을 때 바깥으로 밀리는 뒷바퀴
대략 시속 30km를 넘으면 타이어 슬립이 커집니다. 뒷바퀴에 작은 슬립각(보통 1~3°)이 생겨 차량 뒷부분을 운동학적 궤적보다 바깥으로 밉니다. 그만큼 바깥 회전궤적이 넓어지며, 화물차에서는 0.5m에 이르기도 합니다. 진입로, 주차장, 소방차 진입로, 대부분의 도시 계획에는 저속 운동학 모델이 맞습니다. 고속도로 연결로, 경주 트랙, 사고 재구성에는 동역학 모델이 필요합니다.
3. 연결자동차의 두 번째 회전궤적
세미트레일러는 연결점으로 이어진 두 강체입니다. 각 강체가 같은 순간회전중심을 두고 자기 애커먼 기하를 따르지만, 트레일러의 뒷차축은 트랙터(견인형 특수자동차)의 뒷차축보다 작은 원을 그립니다. 긴 화물차의 잘 알려진 내륜차가 이것으로, 트레일러가 곡선 안쪽을 파고듭니다. 굴절버스, 더블 트레일러 조합은 이 효과가 겹쳐 쌓이며, 급한 회전에서는 맨 뒤 트레일러가 몇 미터나 안쪽을 지나갈 수 있습니다.
연결자동차에는 단일 차량에 없는 문제가 하나 더 있습니다. "차체 모서리만 추적하고 점을 이으면 된다"는 단일 차량의 지름길은 더 이상 정확한 회전궤적을 주지 않습니다. 트레일러가 연결점을 중심으로 도는 동안 연결점 자체도 트랙터의 궤적을 따라 움직이기 때문입니다. 회전의 어떤 구간에서는 트레일러 회전궤적의 안쪽 경계를 트레일러의 모서리가 아니라 트레일러 옆면의 한 점, 보통 뒷차축 그룹 근처의 점이 만듭니다. PathSweeper는 연결자동차의 회전궤적을 네 모서리만으로 계산하지 않고, 매 시간 단계마다 차량 외곽 전체를 샘플링해 그 합집합을 구합니다. 그래서 급한 회전에서 실제 회전궤적을 작게 잡는 네 모서리 방식과 달리 트레일러 옆면 안쪽의 그 점까지 잡아냅니다.
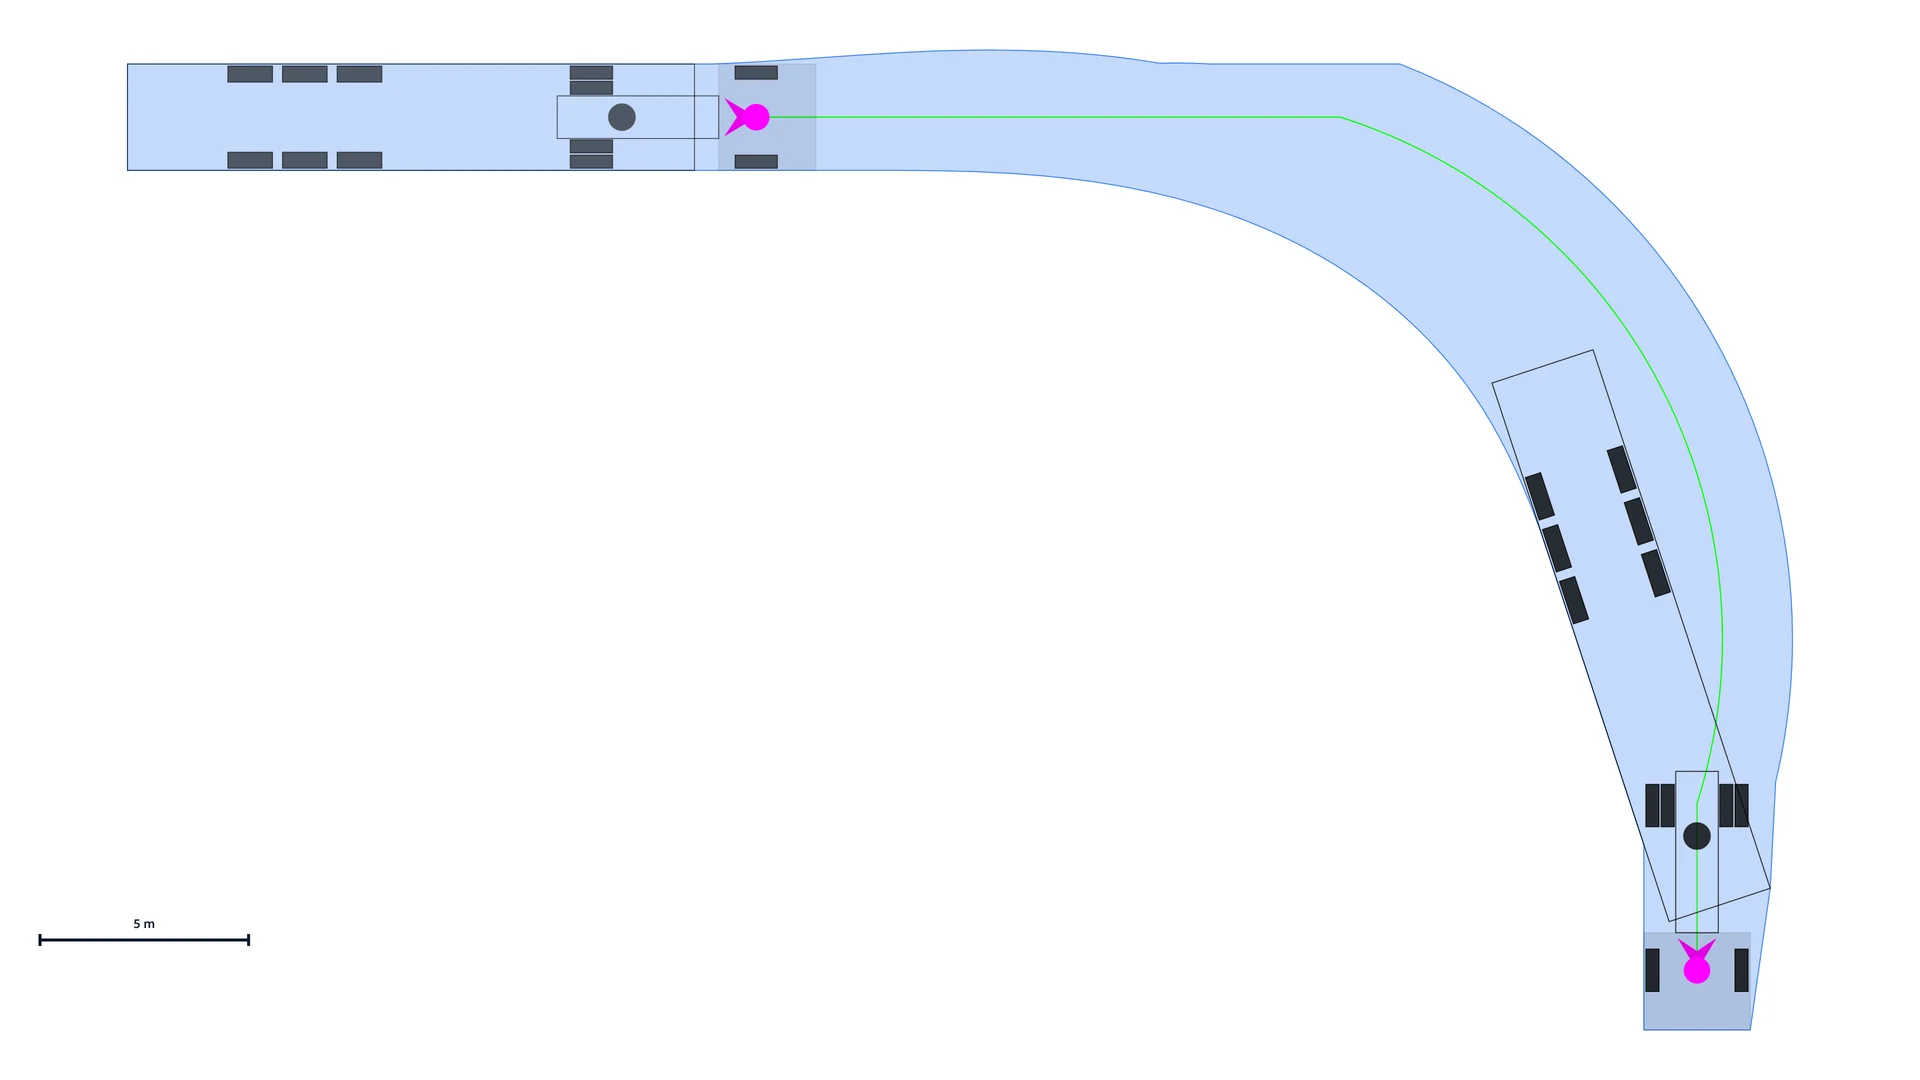
이런 차량은 손으로 계산하기 어렵고, 사실상 프로그램이 필요합니다.
회전궤적 검토 순서
어떤 도구를 쓰든(CAD 플러그인, 브라우저 도구, 단순한 경우라면 위의 손 계산) 순서는 같습니다.
- 검토 차량을 고릅니다. 가지고 있는 차가 아니라 그 공간을 정기적으로 쓰는 가장 큰 차량, 또는 관할 기관이 지정하는 차량입니다. 한국에서 도로 설계의 기준 차량은 「도로의 구조ㆍ시설 기준에 관한 규칙」 제5조의 설계기준자동차입니다(아래 참고).
- 축척이 맞는 바탕 도면을 준비합니다. 연석, 기둥, 벽, 나무, 주차면 등 고정된 장애물이 모두 나온 배치도, 지적도, 측량도입니다. 축척을 믿을 수 없으면 검토 결과 전체를 믿을 수 없습니다.
- 움직임을 정합니다. 진입, 진출, 각 주행 방향, 그리고 후진(접안, 후진 출차)을 각각 따로 검토합니다.
- 경로를 그립니다. 이상적인 원호가 아니라 회전으로 들어가는 구간을 포함해 운전자가 실제로 조향할 경로를 그립니다.
- 회전궤적을 만듭니다. 운동학 모델로 경로를 따라 회전궤적을 계산합니다. 연결자동차는 트랙터와 트레일러를 연결점을 두고 따로 모델링해야 합니다.
- 여유를 확인합니다. 도면의 장애물과 회전궤적을 비교하고 모든 방향에 여유를 둡니다. 스치듯 닿는 결과보다 눈에 보이는 여유를 기대하는 경우가 많습니다. 「회전교차로 설계지침」은 회전차로 폭에 대해 "자동차 바퀴 궤적의 외곽선과 연석 사이에 최소 50cm의 거리가 확보되어야 한다"고 적습니다. 지침에 적힌 기준이며 법령상 요건은 아닙니다.
- 결과를 기록합니다. 축척, 검토 차량의 이름, 방향 화살표, 회전궤적, 여유를 도면에 넣고, 제출 방식에 맞게 PDF나 DXF, DWG로 내보냅니다.
4~6단계에서 손 계산은 한계에 이릅니다. 실제 경로는 반지름이 일정한 원이 아니며, 회전궤적은 그 경로를 따라 적분해야 합니다. 프로그램이 자동으로 해 주는 부분이 여기입니다. 브라우저에서 무료로 하려면 올린 배치도 위에 PathSweeper에서 바로 경로를 그리면 됩니다.
회전궤적 도면에 들어가야 할 것
7단계는 따로 짚어 둘 만합니다. 검토하는 쪽이 실제로 보는 것은 회전궤적 도면이고, 도면은 기하가 틀려서보다 정보가 빠져서 반려되는 일이 더 많습니다. 제출할 수 있는 회전궤적 도면에는 다음이 들어갑니다.
- 축척: 숫자와 함께 막대 축척도 그립니다(막대 축척은 PDF 크기가 바뀌어도 맞지만, 비율 숫자만으로는 맞지 않습니다)
- 검토 차량: 도면에 이름과 주요 제원을 적습니다
- 주행 경로: 전진과 후진을 구분할 수 있게 방향 화살표를 넣습니다
- 회전궤적 자체: 차량 외곽선과 구분되게 표시합니다
- 여유: 연석, 벽, 기둥, 주차된 차량까지의 거리
- 움직임 하나에 도면 한 장: 여러 움직임이 겹쳐 읽기 어려울 때
위의 그림 1과 그림 4가 바로 이런 도면입니다. 회전궤적, 기준 궤적, 치수가 한 장에 들어 있습니다. 관할 기관이 따로 도면 양식을 정해 두었다면 보통 여기에 표제란이 더해집니다.
종이에서 PathSweeper로
위 숫자에서 보듯 승용차 한 대에도 입력 다섯 개와 결과 반지름 네 개가 필요합니다. 실제 설계는 반지름이 일정한 원 하나로 끝나는 일이 드뭅니다. 반지름이 다른 회전이 이어지고, 후진이 섞이며, 연석, 주차된 차, 기둥, 나무가 있는 실제 배치도 위에서 검토해야 합니다. 이 모든 것을 손으로 계산하면 그것만으로 큰 작업이 됩니다.
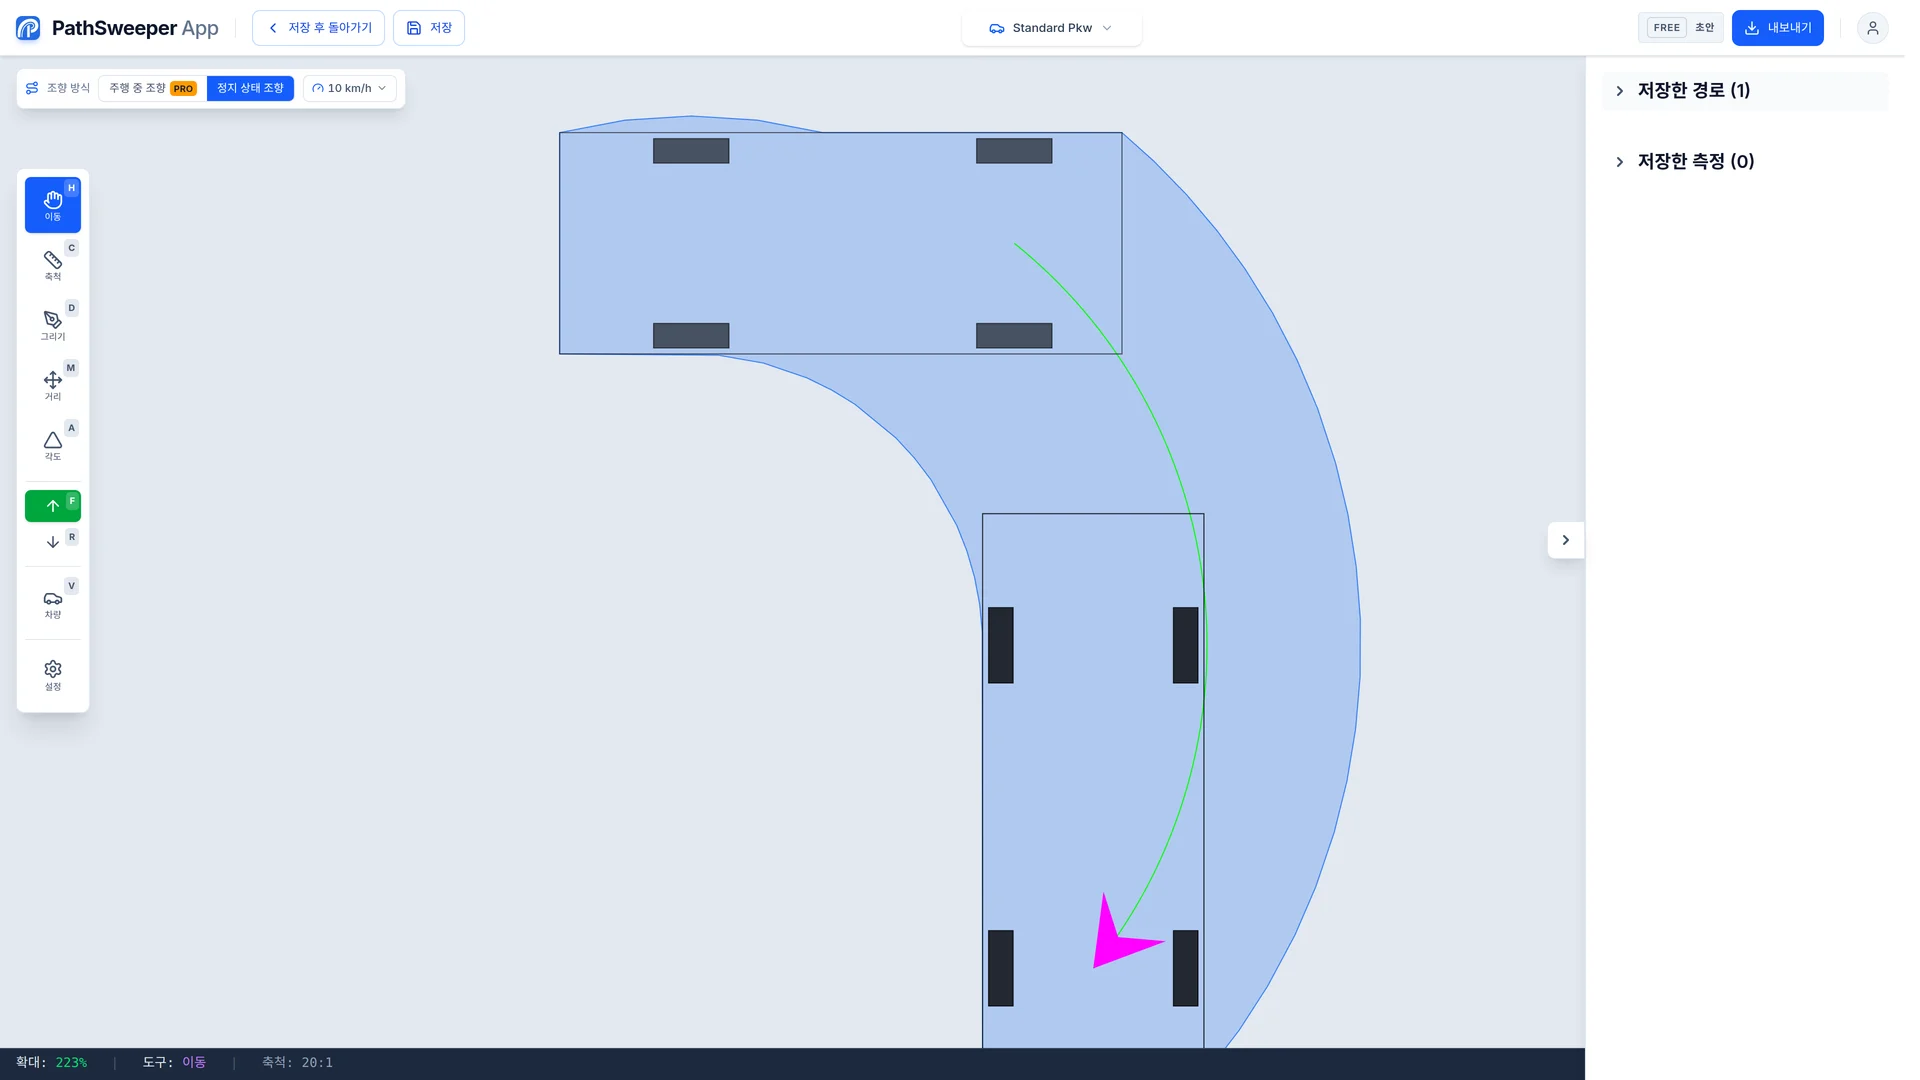
PathSweeper는 올린 배치도 위에 경로를 그리는 동안 이 모든 것을 실시간으로 계산합니다. 바탕이 되는 기하는 같지만, 오후 한나절이 아니라 몇 초가 걸리며, 연결자동차, 후진, 차량 외곽 전체에 대한 여유 확인까지 포함합니다.
한국의 설계기준자동차는 PathSweeper에 기본으로 들어 있지 않습니다. 「도로의 구조ㆍ시설 기준에 관한 규칙」 제5조에 적힌 제원을 사용자 정의 차량 빌더에 직접 입력합니다. 사용자 정의 차량을 만들고 저장하는 것은 무료입니다(로그인한 계정이 필요합니다). 그 차량을 프로젝트에서 사용하려면 해당 프로젝트에 Project Pass(프로젝트 단위 1회 결제) 또는 Annual Pass(1년 이용권)가 필요합니다.
한국의 설계기준자동차와 관련 글
기하는 어디에서나 같지만, 검토에 쓰는 차량은 보통 나라의 기준이 정합니다. 한국에서 이 부분을 다루는 글은 다음과 같습니다.
- 설계기준자동차: 「도로의 구조ㆍ시설 기준에 관한 규칙」 제5조가 정하는 승용자동차, 소형자동차, 대형자동차, 세미트레일러 4종의 제원과 최소회전반지름, 그리고 도로 기능별로 어느 차종을 쓰는지를 앞에서 연결한 설계기준자동차 글에서 정리합니다.
- 주차장: 「주차장법 시행규칙」 제6조가 지하식 또는 건축물식 노외주차장의 경사로 곡선 부분에 정한 내변반경과 2023년 개정 내용은 주차장 회전반경 글에서 다룹니다.
- 트럭과 세미트레일러: 톤수가 아니라 축간거리와 내민 길이로 트럭을 입력하는 방법, 자동차규칙 제9조의 측정 기준은 트럭 회전반경 글에서 다룹니다.
각 글의 출처에는 인용한 법령과 문서의 원문 링크가 함께 실려 있습니다.
PathSweeper는 설치 없이 브라우저에서 실행됩니다. 애커먼 조향, 연결자동차, 치수가 들어간 DXF·DWG 내보내기를 지원하며, 표준 차량 4종으로 회전궤적을 그리는 것은 무료입니다. 표준 차량 4종은 설계기준자동차가 아닌 일반 템플릿입니다.